Alle Beiträge von Johanna_Graupner

Internationaler Eurobot

– Reisebericht –

Dienstag 12. Mai

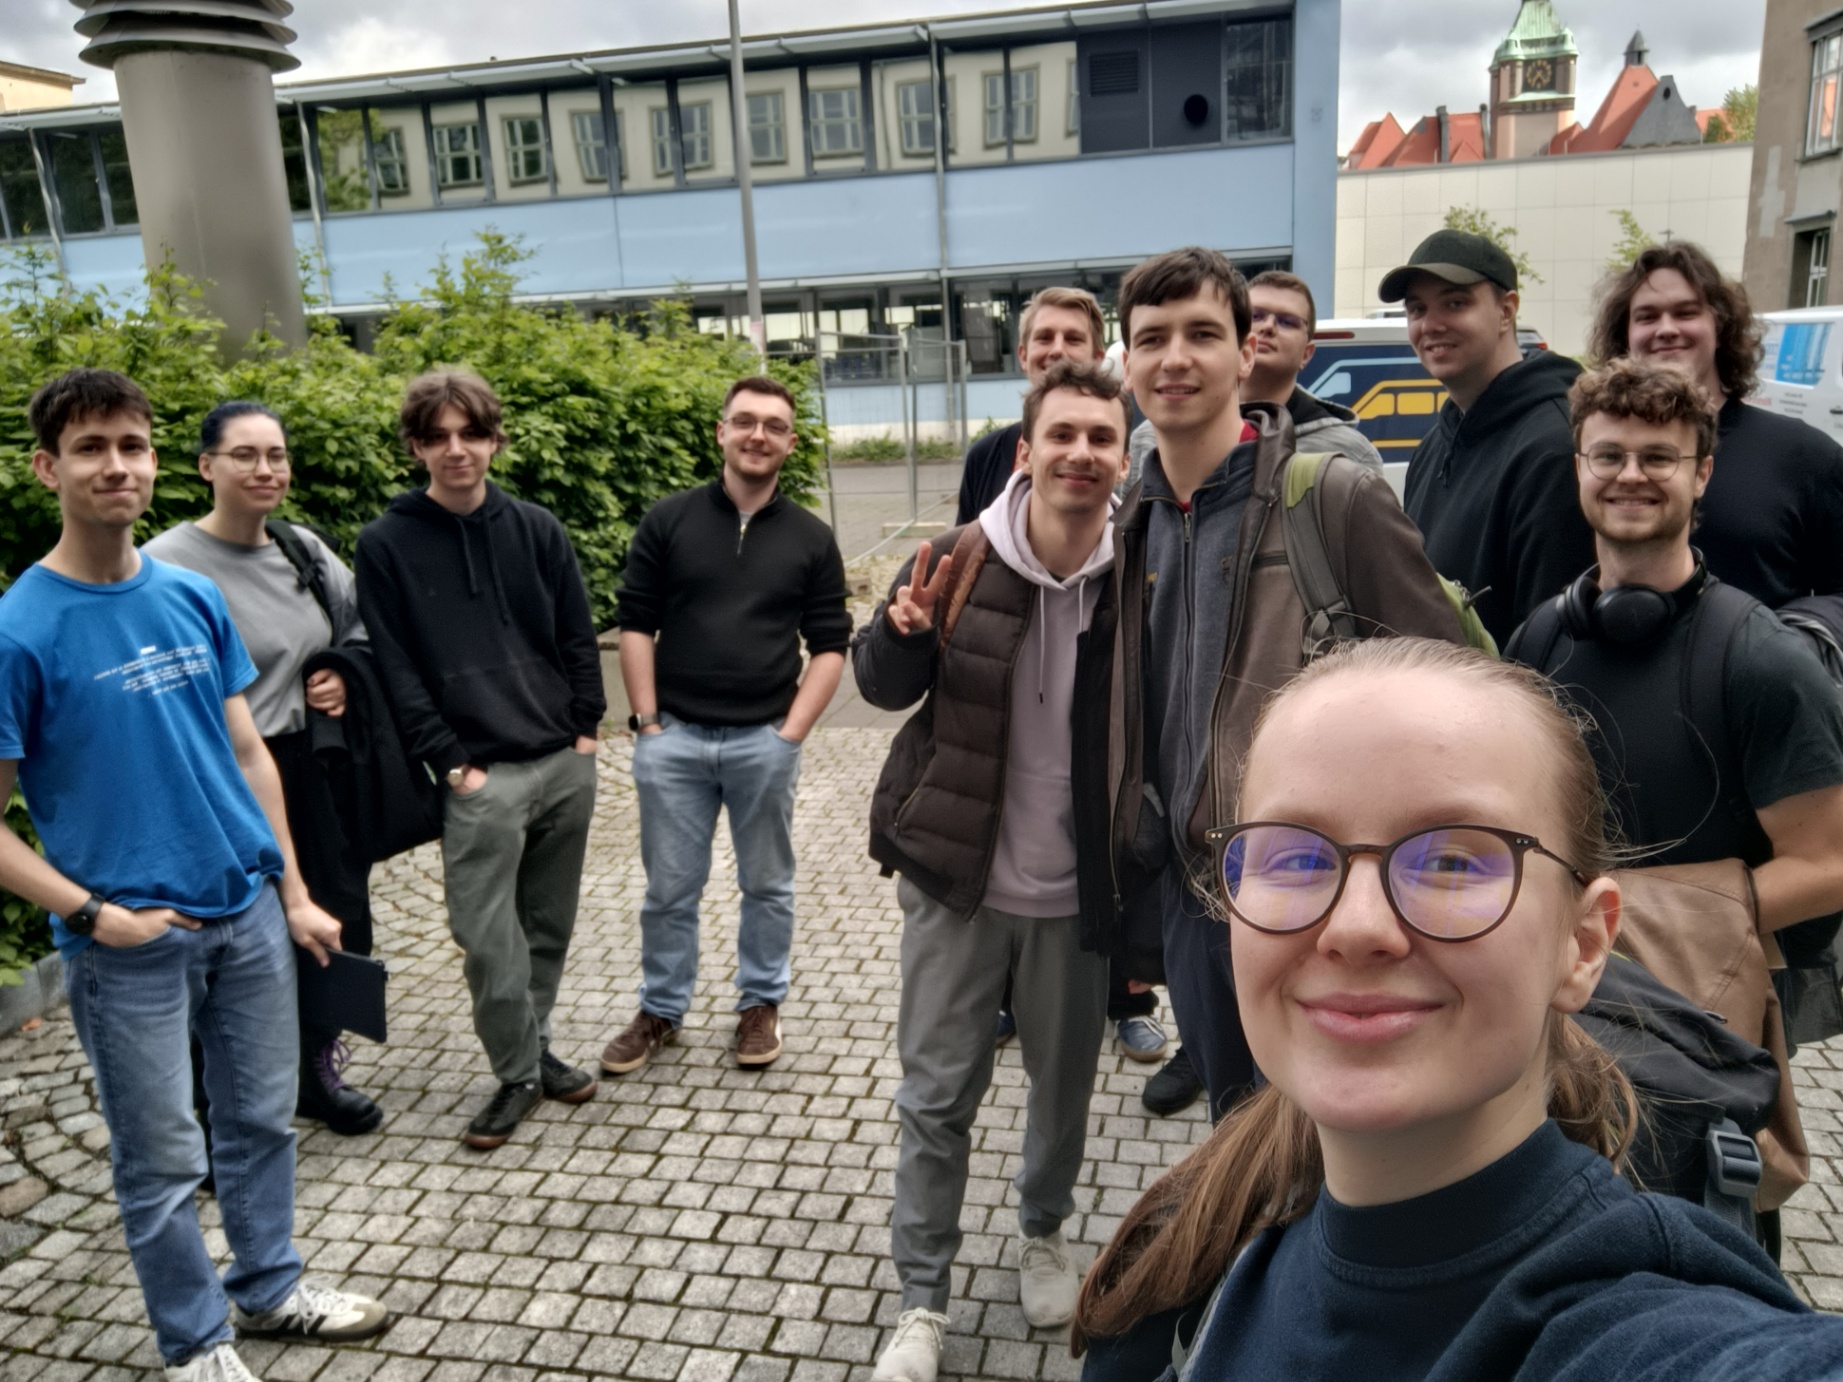
Das Highlight des Jahres stand wieder an: die Fahrt nach Frankreich zum internationalen Eurobot-Wettbewerb. Für 14 Teammitglieder ging es am frühen Abend los- inklusive Schlafmangel, Aufregung und Vorfreude im Gepäck.
Mittwoch 13. Mai

10:00 Uhr morgens kamen die Autos inklusive aller Passagiere in La Roche-sur-Yon beim Messegelände an. Einige Fahrer nutzen die Gelegenheit direkt für ein kurzes Nickerchen auf dem Rücksitz, während es für andere direkt in die Schlange zur Anmeldung ging.
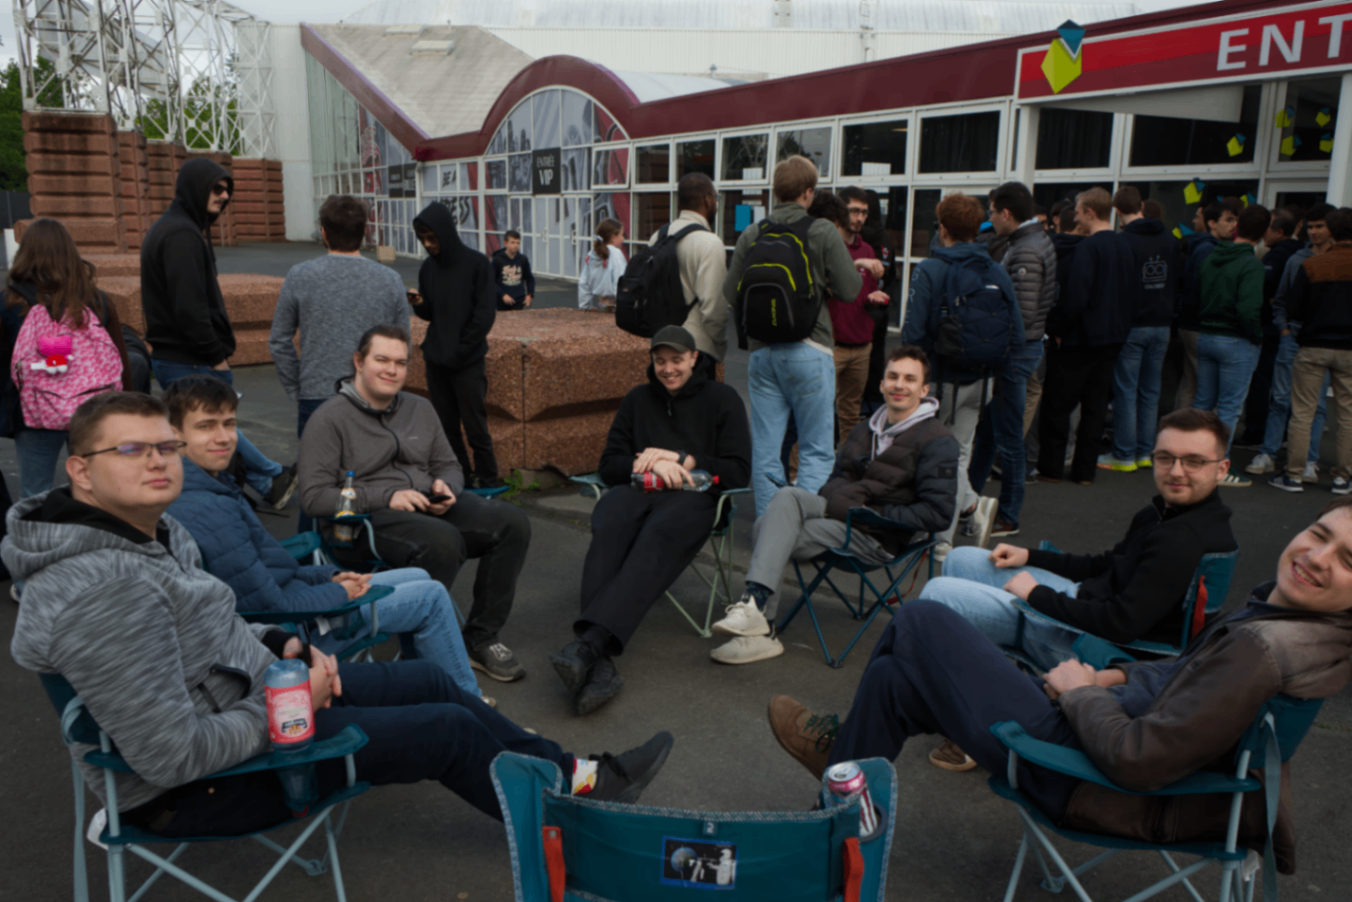
Zur Mittagszeit konnten wir schließlich endlich die Halle erkunden und uns eine Arbeitsumgebung für die kommenden Tage einzurichten.  Da für diesen Tag noch die Homologation der Roboter, die Überprüfung, ob sie den Regelwerken entsprechen, anstand, ging es für viele nach einer kurzen Mittagspause direkt an die Arbeit. Dabei standen wir schnell vor Herausforderungen: die Beschaffenheit der Spielfelder wich deutlich von den gewohnten Bedingungen in Dresden ab. Auch bei unserem neu entwickelten Ninja-Sima mussten noch einige Anpassungen vorgenommen werden bevor es endlich zu den Schiedsrichtern ging.
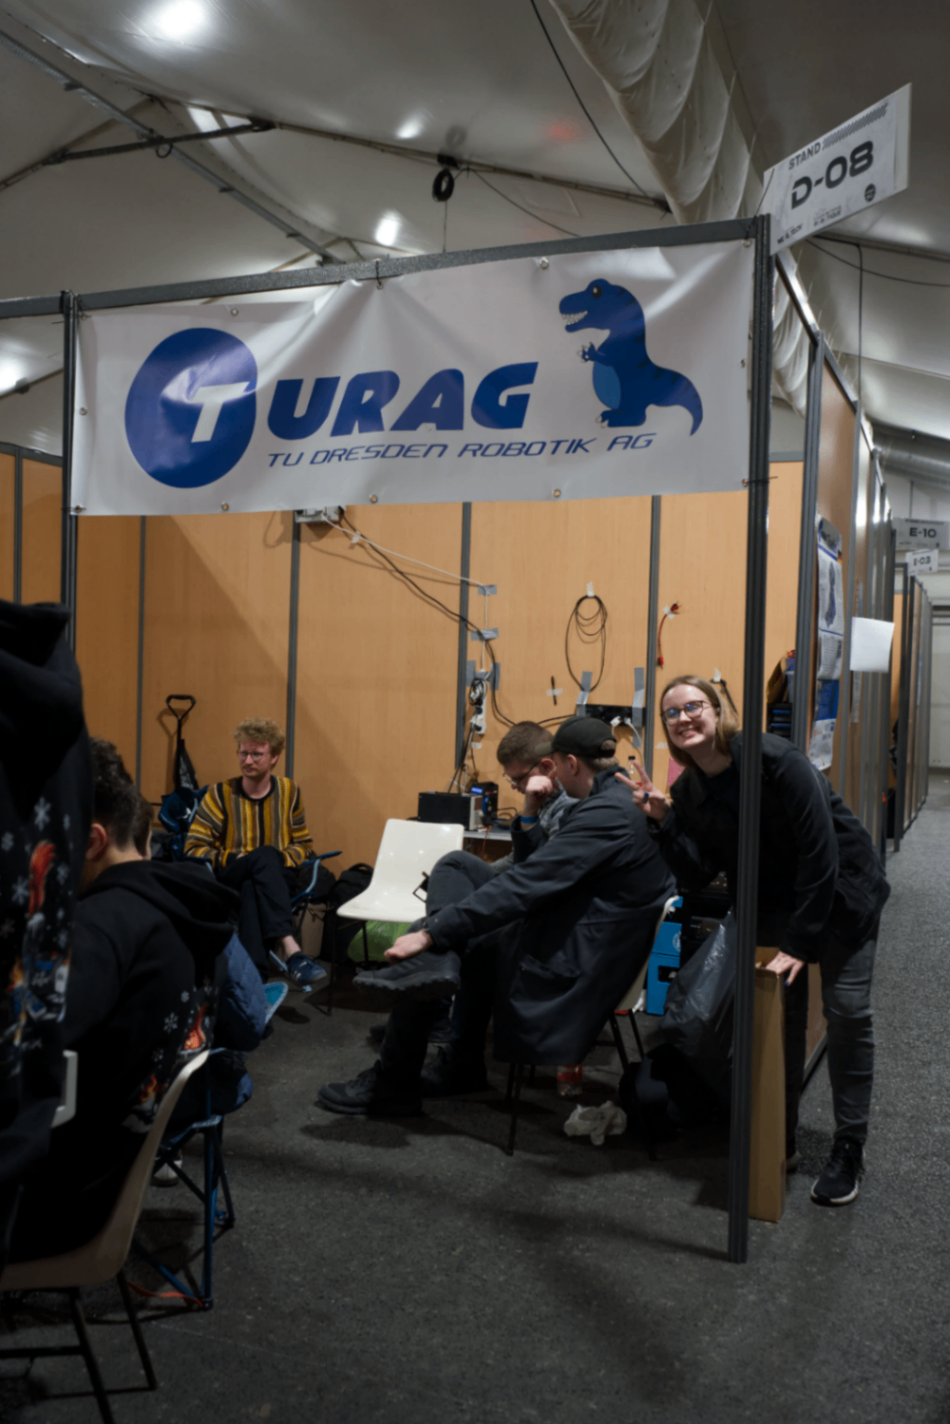
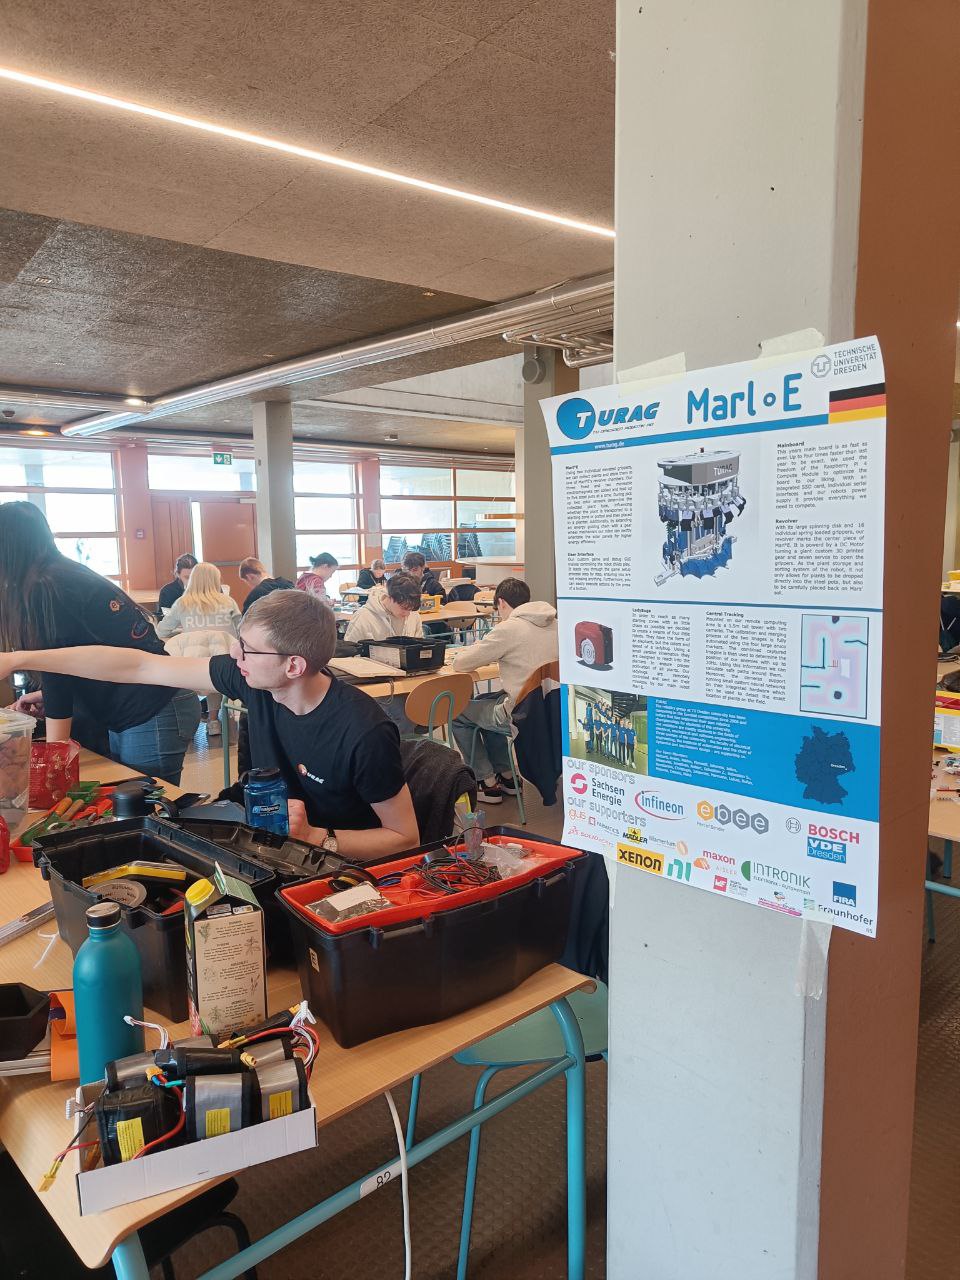
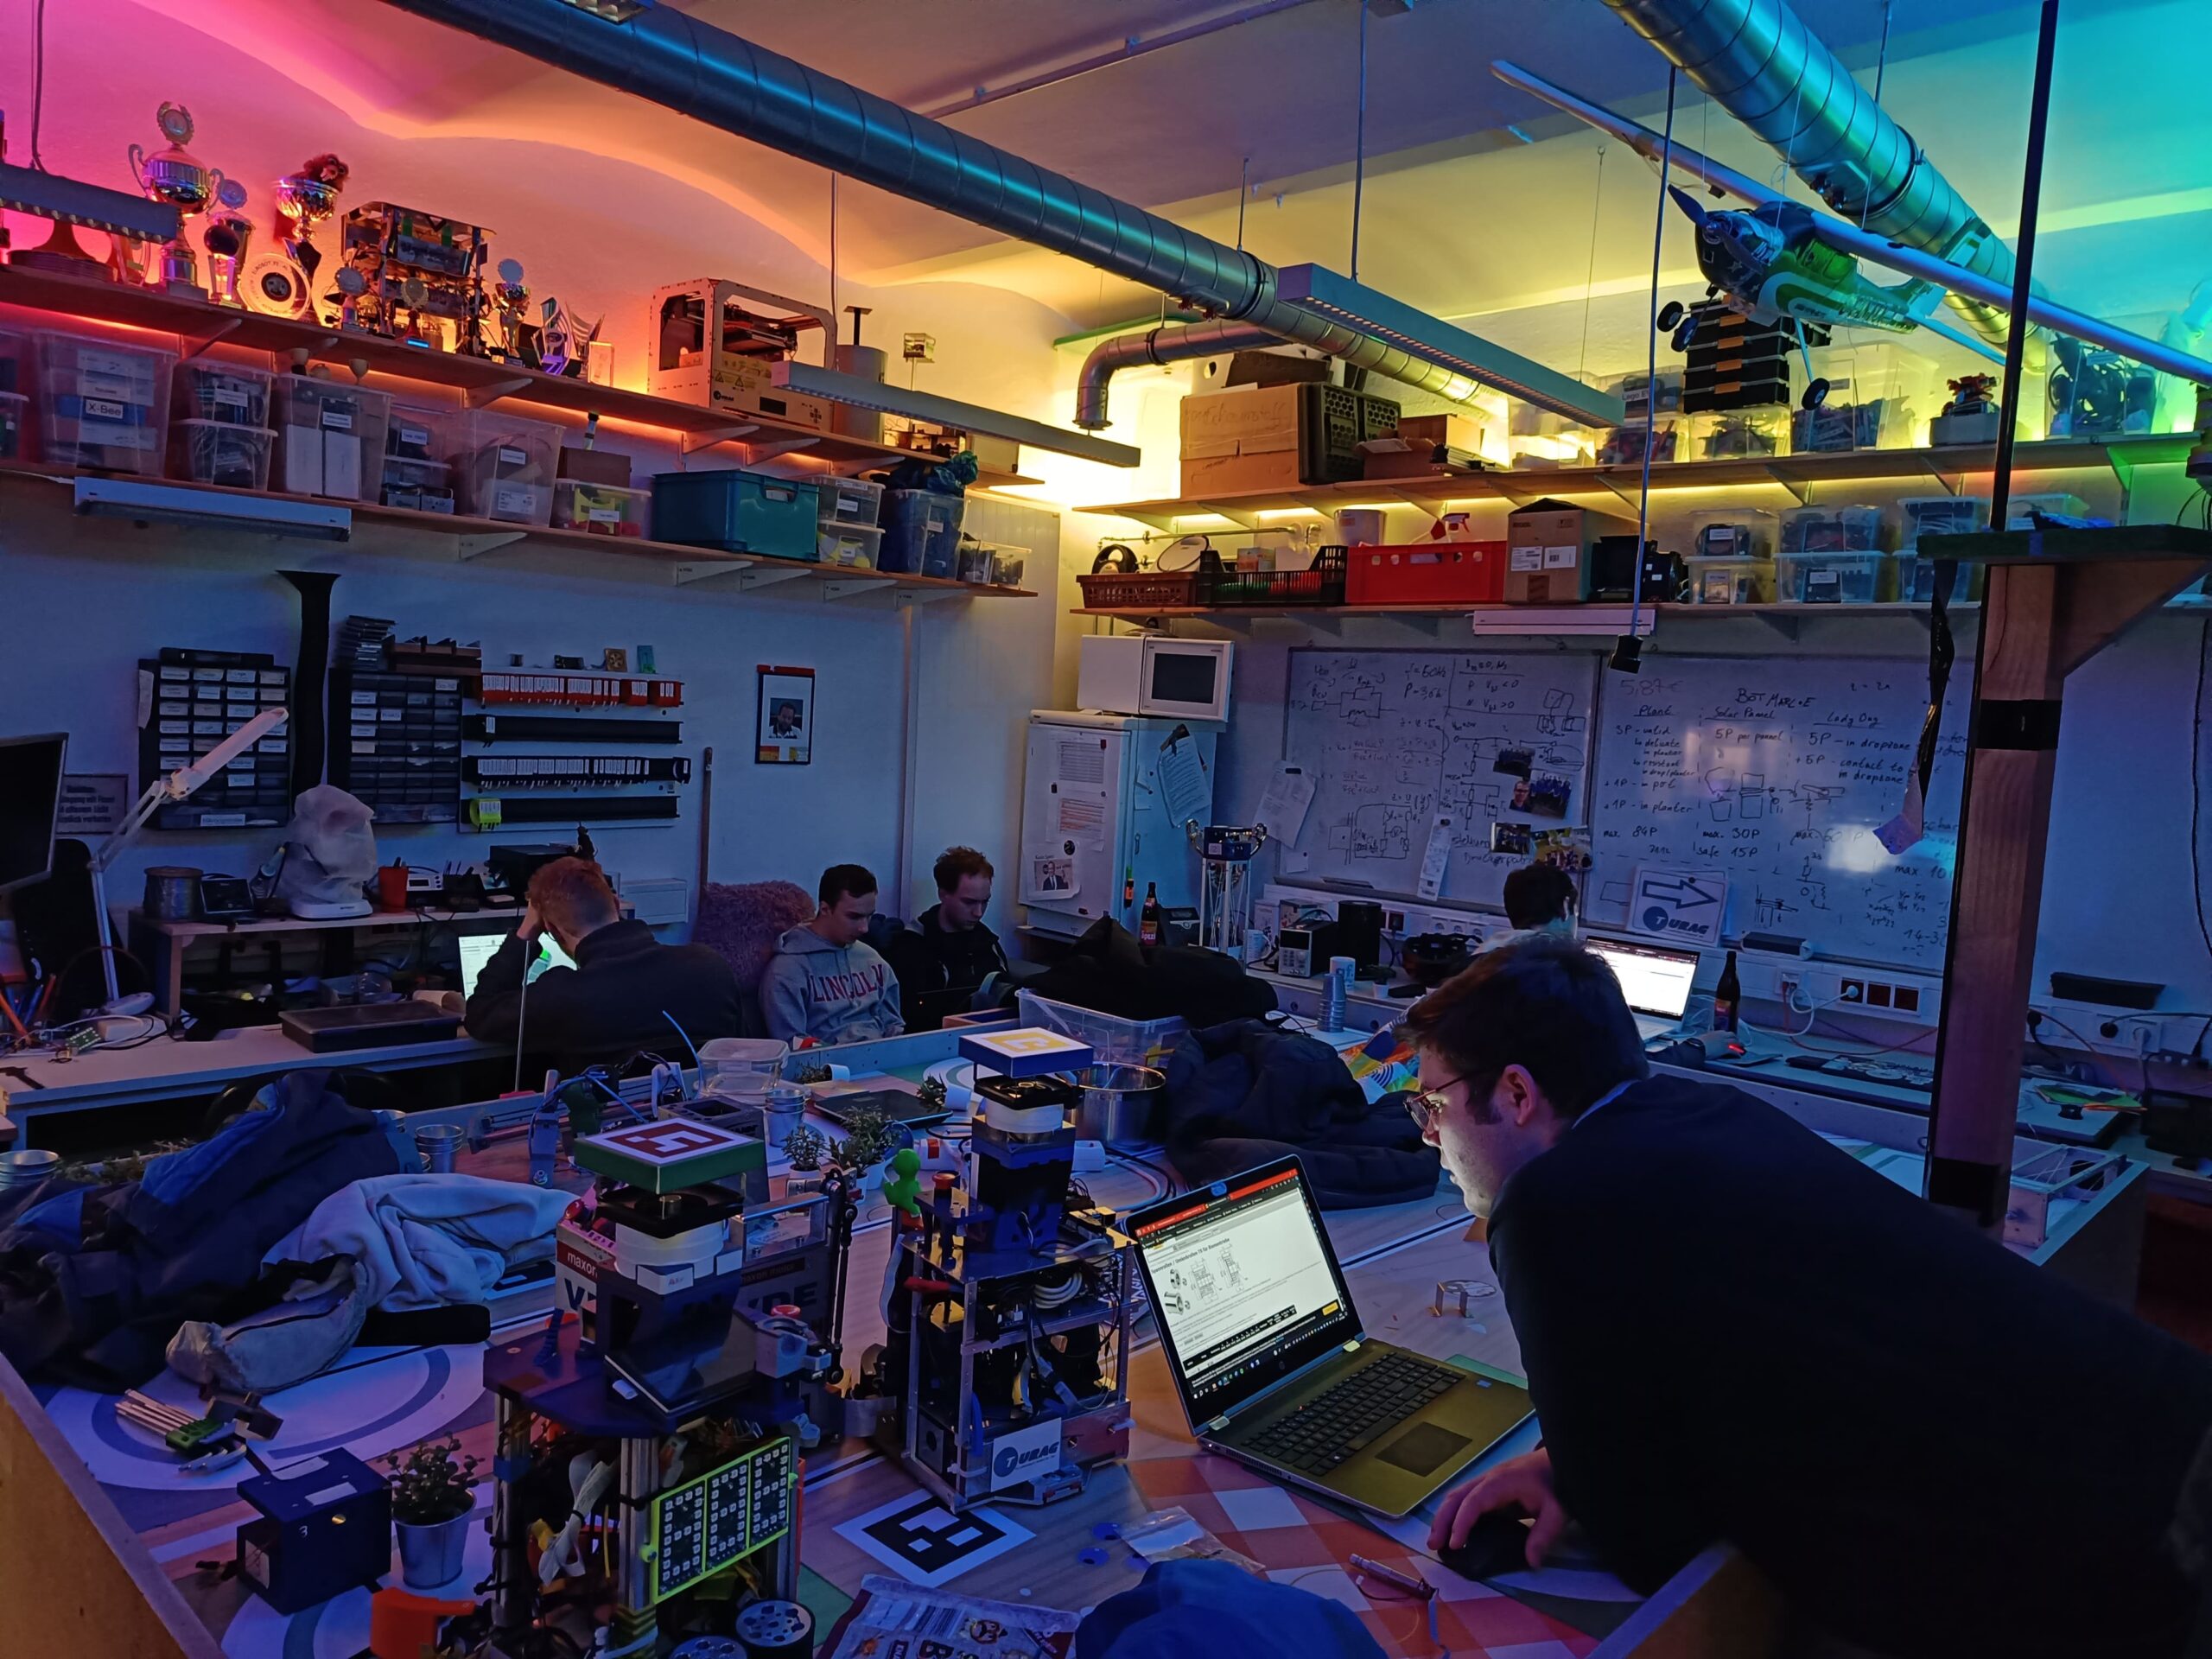
Unser Arbeitsplatz für die kommenden Tage


Zwischen all den Aufgaben blieb dennoch Zeit für einen kleinen Rundgang durch die Halle. Dabei wurden viele altbekannte Teams und Gesichter wiederentdeckt und man konnte sich über erdachte Konzepte und generell das vergangene Jahr etwas austauschen. Am späten Abend ging es schließlich für alle in die Unterkünfte und in die wohlverdiente Nachtruhe.

Donnerstag 14. Mai

Der Donnerstag begann für uns etwas ruhiger. Unsere erste Runde stand für 11:00 Uhr auf dem Plan, wodurch wir uns erst 10:00 Uhr auf den Weg zur Wettbewerbslocation gemacht haben. Ein Teil blieb jedoch direkt zu Hause, um die Essensversorgung für das Team sicher zu stellen. Es wurde fleißig geschnitten und gekocht- ein Auge immer auf den dabei laufenden Livestream gerichtet. Nach langer Wartezeit war es dann endlich Zeit für die erste Runde gegen NTU Maker. Im Versuch am Tag davor den Roboter an die neuen Gegebenheiten anzupassen, haben sich jedoch wieder neue Fehler eingeschlichen- die dafür gesorgt haben, dass unser Roboter nach seiner ersten Aktion abgestürzt ist. Durch unsere SIMAs und ähnliche Probleme beim gegnerischen Team sind wir trotzdem als Sieger aus der Runde gegangen.

Es wurde sich direkt daran gesetzt, die Fehlermeldungen aus dem System auszulesen und diese für die zweite Runde am Nachmittag rechtzeitig zu beheben. Derweil hat sich ein Team daran gesetzt eine alljährliche Tradition fortzusetzen: mit unserem Maskotchen im Schlepptau ging es einmal durch die ganze Halle, um sich die Roboter der anderen Teams anzuschauen und vor allem: Sticker auszutauschen.
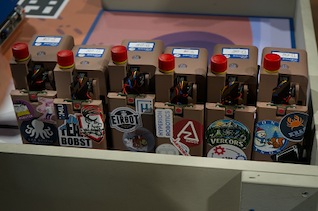
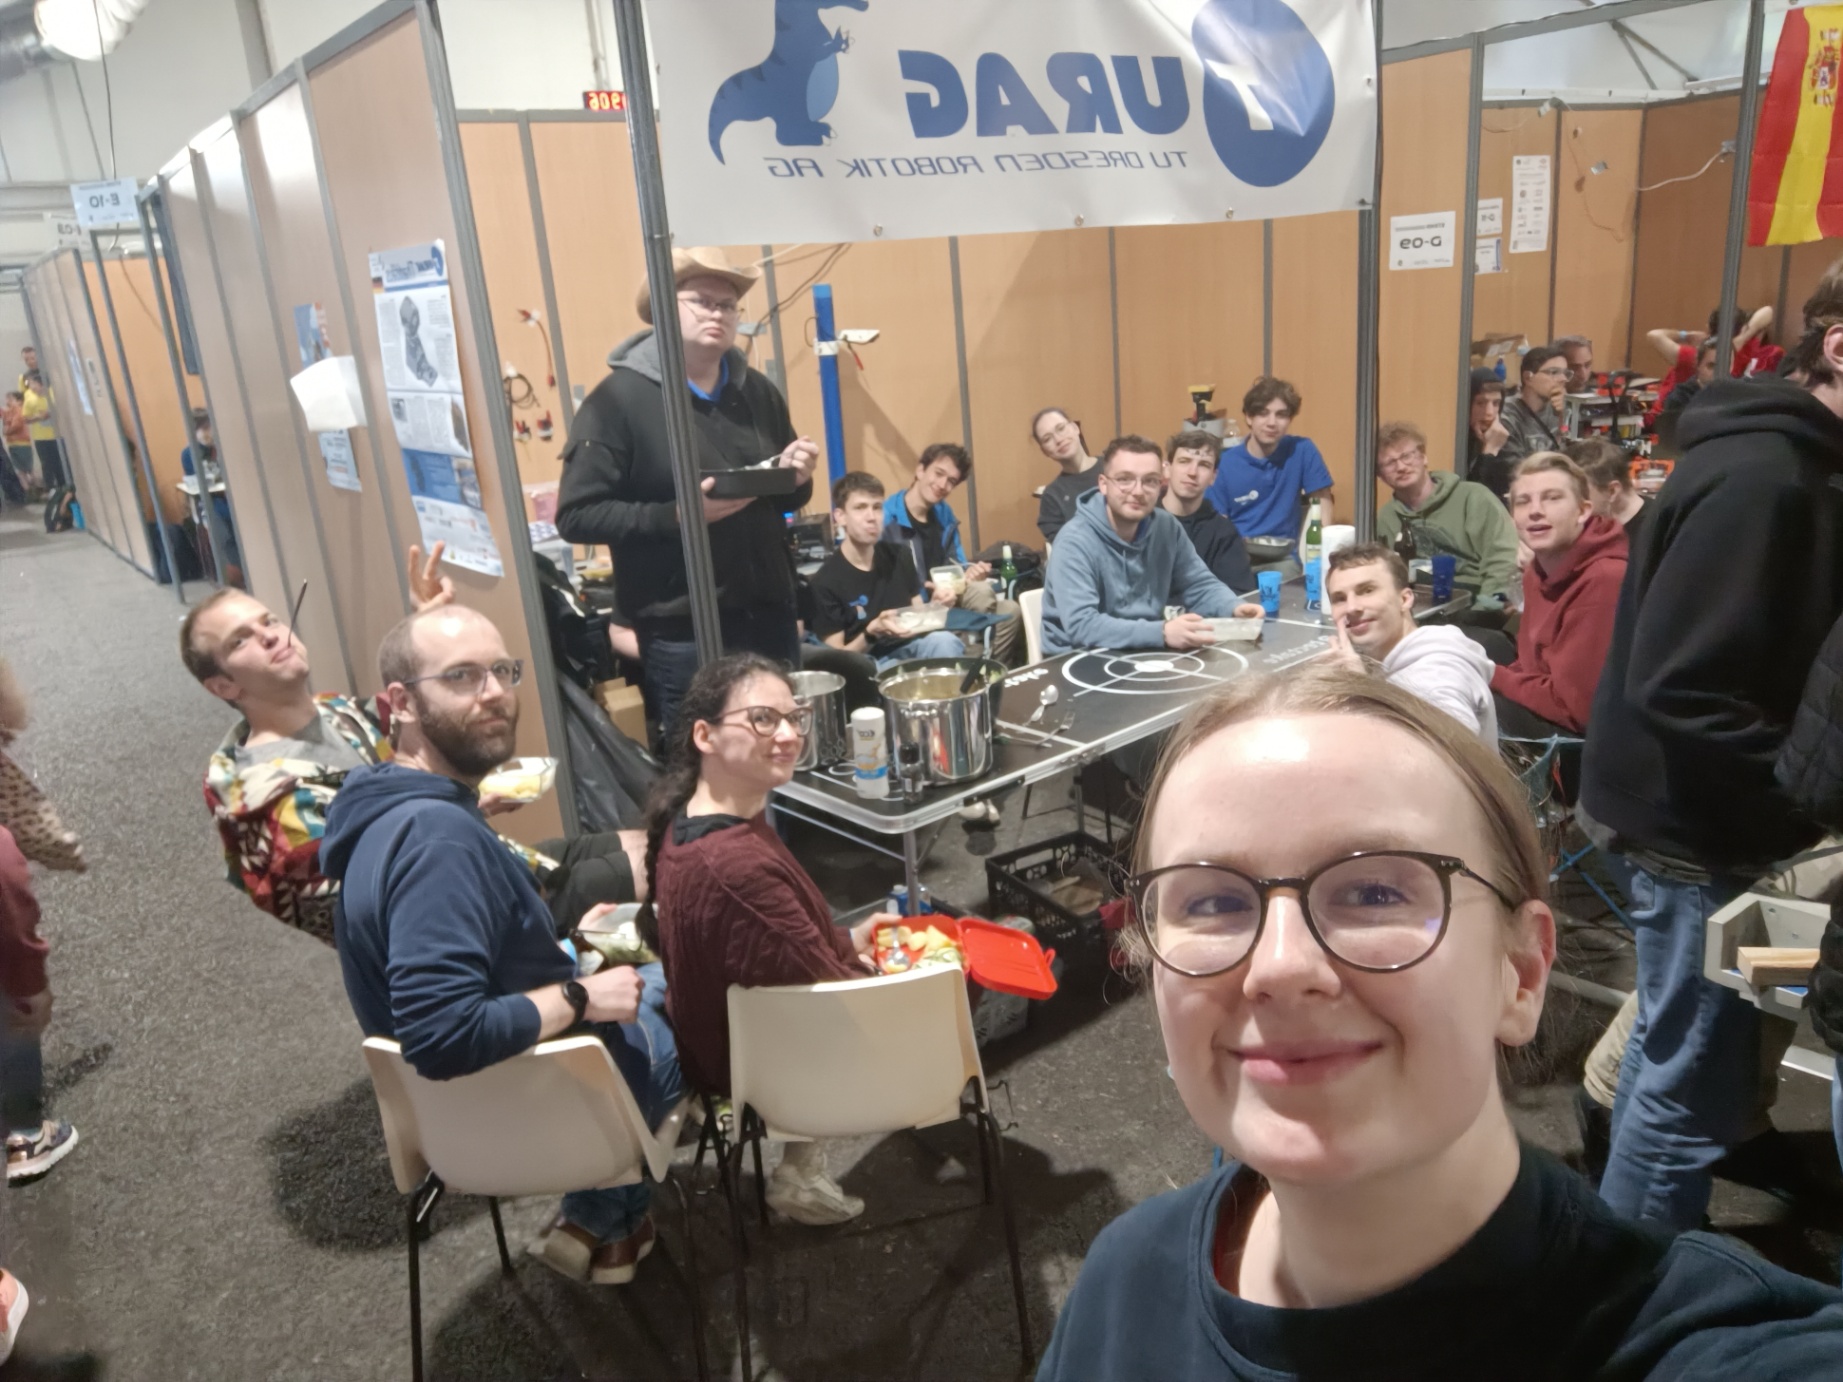
Schlißlich stand auch die zweite Runde an, bei der sich die neuen Anpassungen direkt bemerkbar machten. Mit 93:72 Punkten gewannen wir auch diese Runde, was sich positiv auf die Teammotivation auswirkte. Anschließend gab es endlich das wohlverdiente Abendessen. Diesmal jedoch nicht alleine: ganz im Sinne des Teamgeistes unter den deutschen Teams, hat sich Team DDOS, welches bei Eurobot Legends teilnehmen durfte, uns angeschlossen und wir haben die kommenden Mahlzeiten in großer Runde verbracht.

Da unser Roboter leider immernoch nicht ideal auf die örtlichen Gegebenheiten angepasst war, ging es für das Programmiererteam gleich weiter. Um das Bestmögliche rauszuholen, wurde sich in zwei Schichten eingeteilt. Für die einen ging es bereits früh ins Bett, für die anderen an die Testplatten.

Aber auch für den Rest des Teams wurde es eine lange Nacht: es wurde in Erinnerungen an vorherige Wettbewerbe geschwelgt, dabei zugeschaut, wie sich die verschiedenen Roboter Stück für Stück verbessern und sich natürlich wieder mit Teams, Schiedsrichtern und Helfern über Gott und die Welt ausgetauscht. Als allen langsam die Augen zu fielen, stand schließlich für das restliche Team die Nachtruhe an- und für die Nachtschicht das Aufstehen.
Freitag 15. Mai

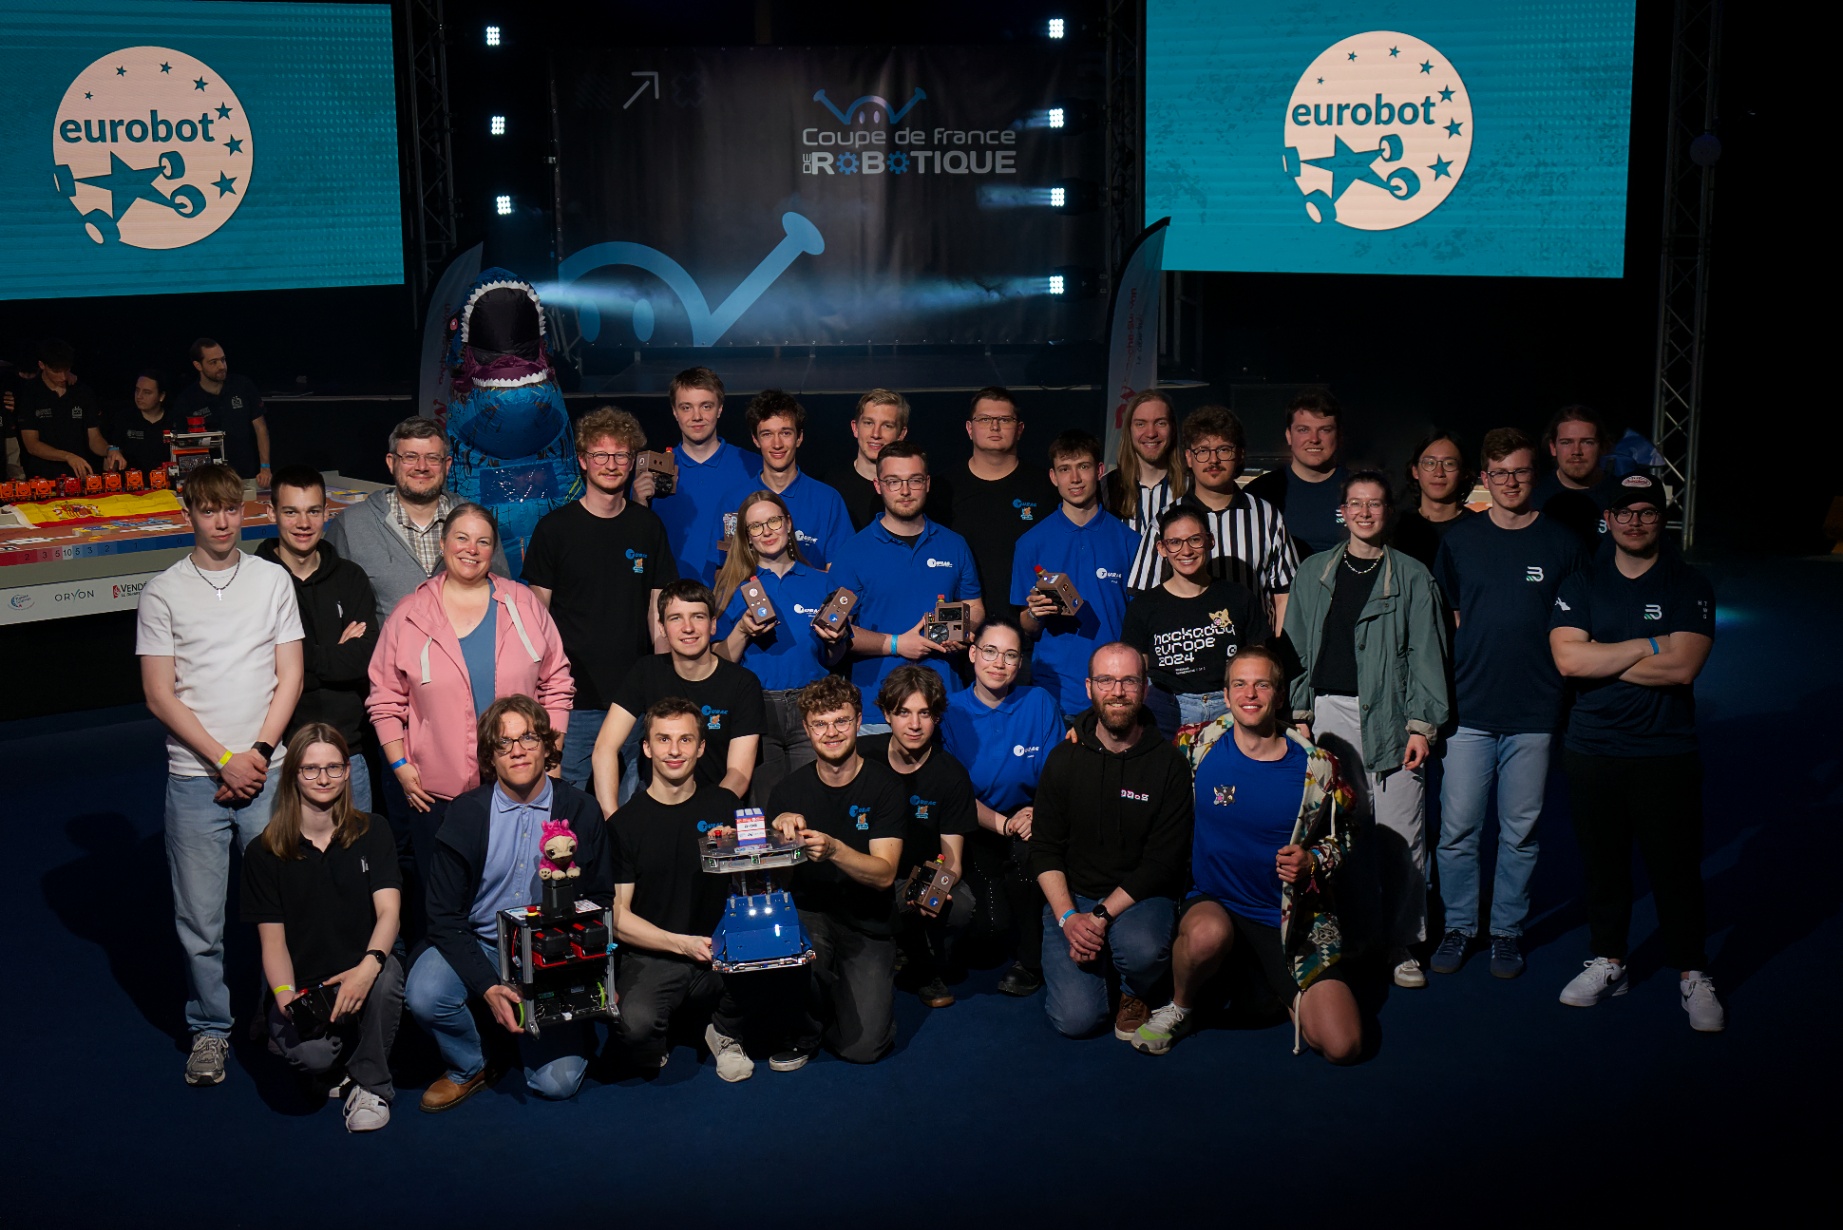
Am nächsten Morgen ging es für einen kleinen Teil des Teams nach einer viel zu kurzen Nacht wieder in die Wettbewerbshallen. Es musste Essen für den Tag eingekauft und vor allem die Nachtschicht mit einem Frühstück versorgt werden. Die gedrückte, erschöpfte Stimmung konnte zum Glück mit einem großen Stück Kuchen bis zum Start in die dritte Runde wieder etwas angehoben werden. Und die viele Arbeit machte sich bemerkbar: erneut konnten wir unsere Punkte anheben und gewannen 105:30 gegen Bodensee RobotiX, was uns im Zwischenstand auf den 6.Platz der internationalen Teams brachte. Bevor die Nachtschicht wieder schafen und die Overhead Gruppe Essen vorbereiten konnte kamen die spanischen Teams noch mit einer coolen Idee an: Ein Gruppenfoto mit so vielen Teams und Robotern wie möglich.
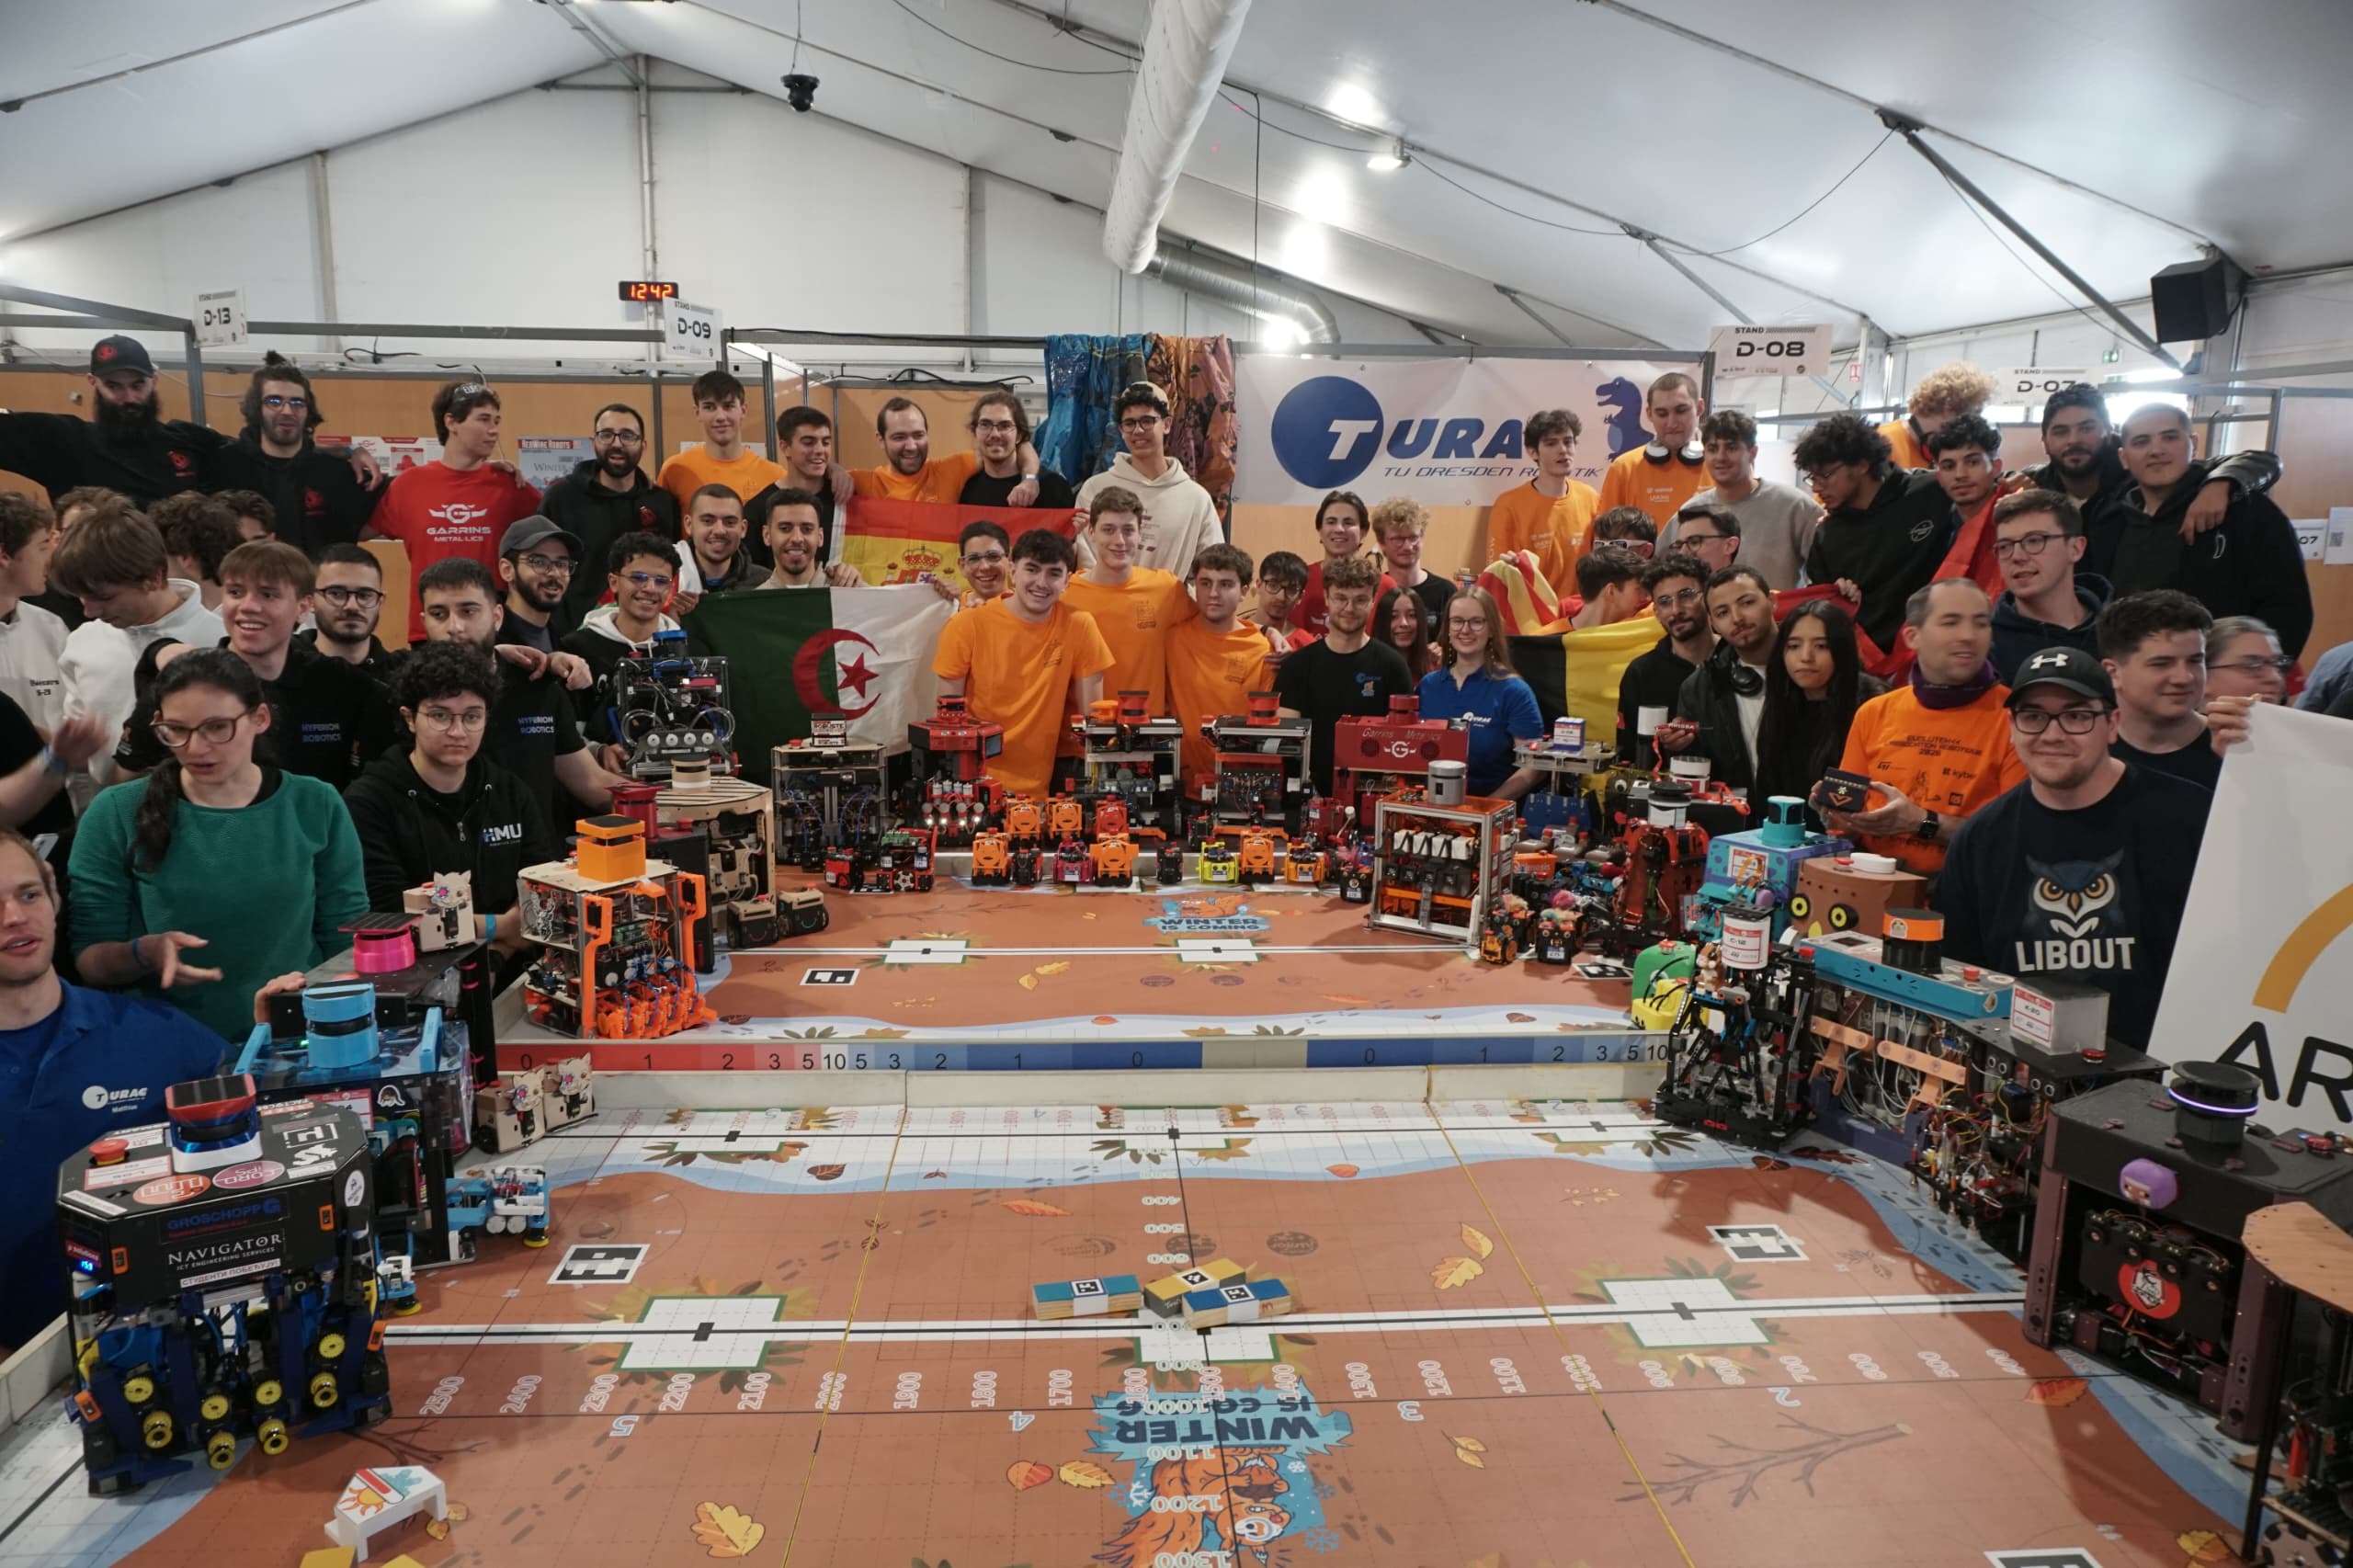
Nachmittags stand schließlich auch Runde vier an, in der wir uns gegen den vorläufigen Champion DIT Robotics beweisen mussten. Und leider mussten wir wieder lernen, mit Rückschlägen umzugehen. Erst haben einige Steine nicht an unseren Saugern gehaftet, anschließend ist unser Roboter abgestürzt. Mit 61:123 konnten wir leider nicht als Gewinner aus der Runde herausgehen, ließen uns aber trotzdem nicht für den kommenden Tag entmutigen. Da wir uns immernoch knapp unter den besten 8 befanden, ging es in der 5. Runde am kommenden Tag für uns um den Einzug ins Finale.

Freitag stand jedoch erstmal eine weitere Tradition an: Coupe Off. Der Veranstalter hat ein gemeinsames Grillen ausgerichtet und die Teams konnten feiern, wie weit sie bisher schon gekommen sind. Die Roboter sind in kleinen Challenges gegeneinander angetreten und es wurde geschaut, welcher Roboter sich beispielsweise am schnellsten drehen kann. Mit diesem schönen Ausklang waren wir sehr gespannt darauf, was der kommende Tag mit sich bringen wird.

Samstag 16. Mai

Aufgeregt wurde der Vormittag am Team-Booth verbracht, bis es etwas verspätet kurz vor 12 endlich die 5. Runde für uns anstand. Mit klopfenden Herzen warteten wir das Ergebnis ab und könnten uns schlussendlich sehr freuen: mit 131:80 gewannen wir nicht nur zum 4. mal sondern konnten auch unsere bisher beste Punktzahl mitnehmen. Außerdem hieß dies für uns, dass wir eine Chance auf die Finalrunden hatten. Platz 6-8 der internationalen Teams mussten dafür gegen Platz 1-3 der französischen Teams in den Play Offs antreten.

Daraufhin wurde der ganze Nachmittag damit verbracht neue Strategien zu entwickeln und diese zu testen. Außerdem wurden Komponenten vom Bot erneuert und verbessert, um so gut wie möglich auf die kommenden Spiele vorbereitet zu sein, Akkus geladen und Startstifte bereit geegt. Aufgeregt saß schließlich das ganze Team auf der Tribüne und fieberte mit. Auch als das Spiel vorbei war, war die Stimmung noch angespannt. Beim groben Überschlagen war klar: das wird eine knappe Nummer. Schließlich endlich das grinsen auf den Gesichtern der Starter: das haben wir drinnen! 106:96 – auf ins Finale!
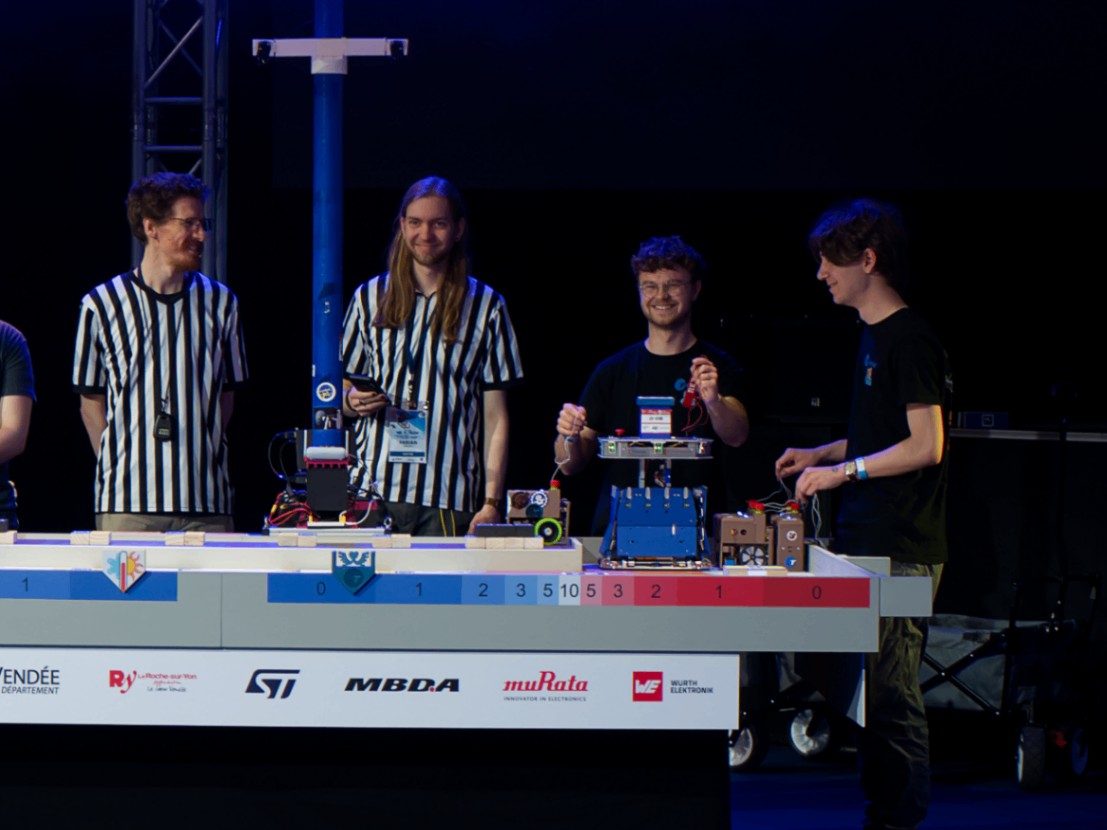
Unser erstes Finalspiel war gegen AEROBOTIX INSAT und lief etwas anders als geplant. Der gegnerische Roboter fuhr gleich dreimal in uns bevor es einen Notaus durch die Schiedsrichter gab. Dadurch konnten wir mit unserem Bot keine Punkte machen- das gegnerische Team mit ihren jedoch auch nicht. Am Ende kam es darauf an, wie sich unsere SIMAs machen. Hier zeigte sich erneut, wie sehr sich die Neuentwicklung im Vergleich zum Vorjahr gelohnt hatte: wir erreichten die maximal mögliche Punktzahl und entschieden diese Runde für uns!

Im Halbfinalspiel  stand uns Hyperion Robotics als Gegner gegenüber. Und auch diese Runde wollte leider nicht Fehlerfrei ablaufen. Zwei unserer SIMAs verließen verfrüht ihre Startzone und wurden aus dem Spiel entfernt. Ein eindeutiger Sieg für Hyperion.

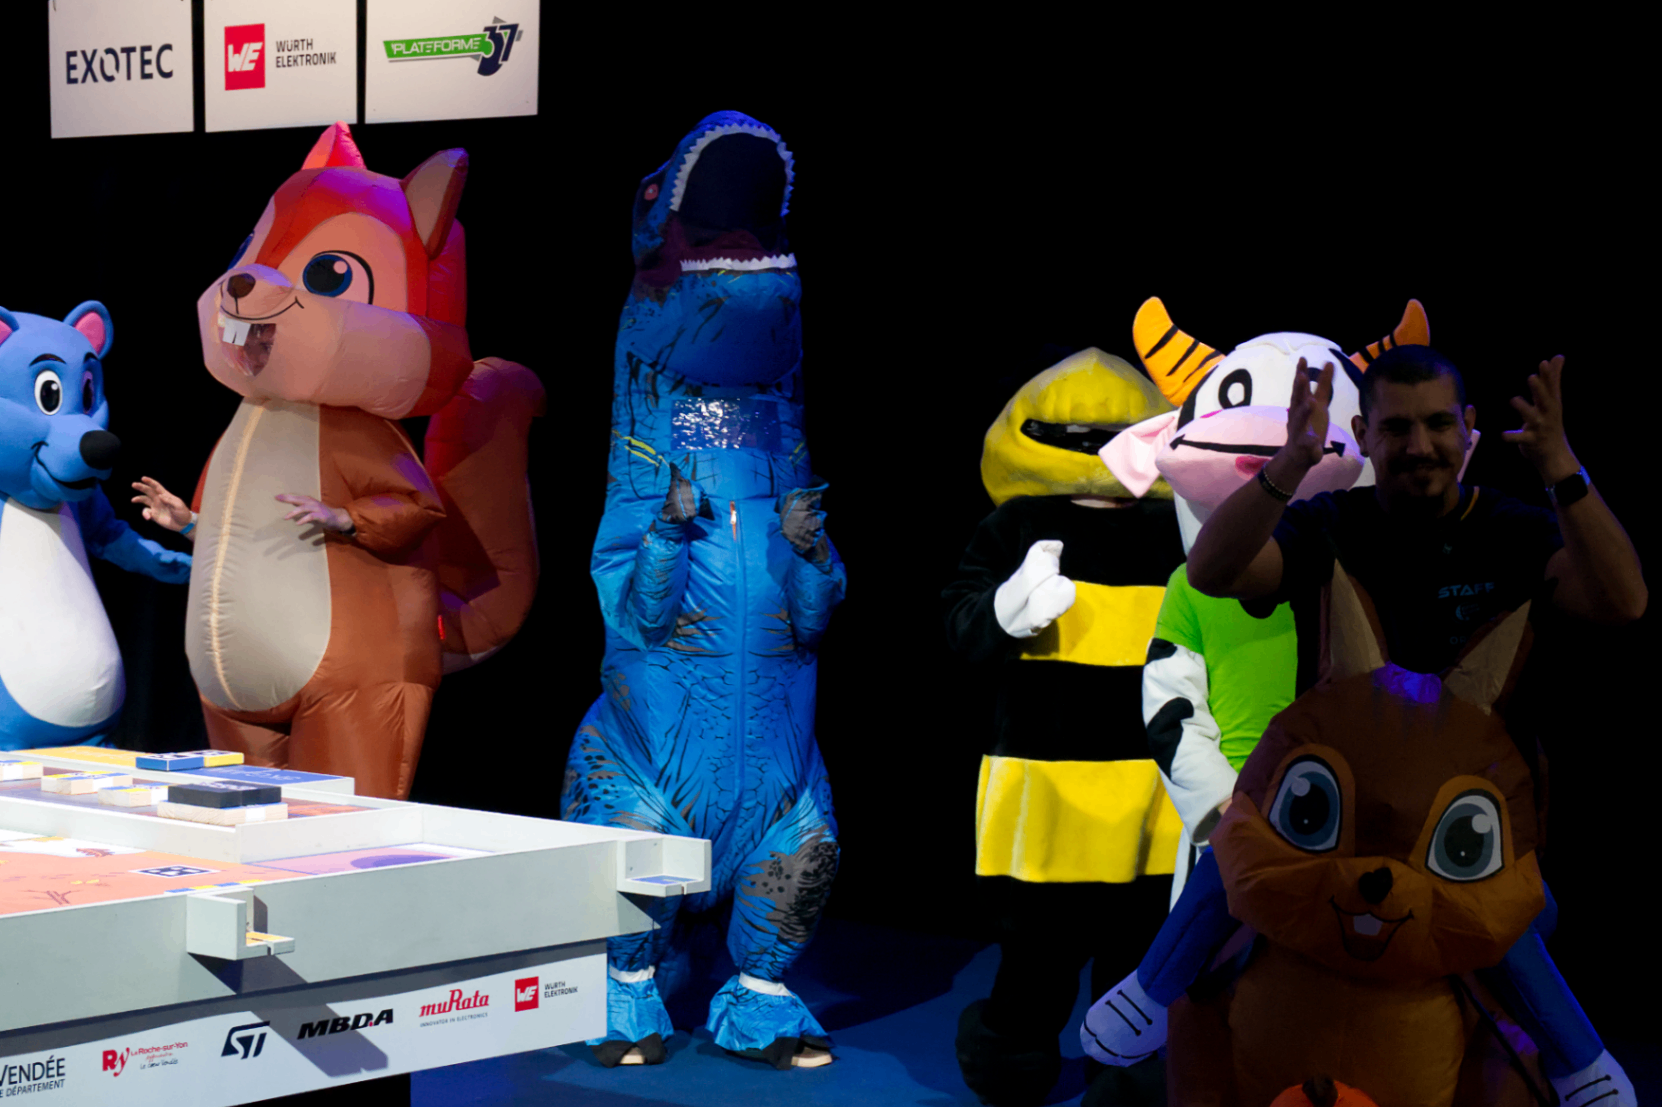
Bevor es zum Finale und dem Spiel um den 3. Platz ging, versammelten sich alle Maskottchen auf der Bühne, um das Publikum nochmal richtig aufzuheizen- natürlich inklusive Turex und einem weiteren Turagler im Eichhörnchen.
Unser letztes Eurobot-Spiel für diese Saison war gegen das serbische Team Memristor. Und auch hier blieb es bis zum Ende spannend: beide Teams machten gut Punkte und zeigten, warum sie es bis an diesen Punkt geschafft haben. Am Ende konnte sich Memristor knapp den Sieg sichern. Unsere freudige Stimmung konnte dies jedoch nicht vermindern. Wir sind Stolz auf unseren 4. Platz, das beste Ergebnis für die TURAG seit langem!
Sonntag 17. Mai

Nach einer kurzen Nacht klingelten uns bereits 5 Uhr morgens die Wecker für die Rückfahrt wach. Nach einem schnellen Frühstück machten wir uns auf den Weg zurück nach Dresden. Kurz nach Mitternacht waren schließlich alle Autos ausgeräumt, abgegeben und alle lagen in ihren heimischen Betten – mit viel Vorfreude für die kommende Saison

EB26 – „Winter Is Coming“

Mit dem neuen Semester startet für die TURAG auch eine neue Eurobot-Saison. Unter dem Motto „Winter Is Coming“ bereiten sich unsere Roboter-„Eichhörnchen“ auf die kalte Jahreszeit vor, indem sie sich Haselnussvorräte anlegen.

Auch dieses Jahr müssen verschiedene, knifflige Aufgaben gelöst werden: Haselnussbehälter müssen in ihre Zonen gebracht werden, das Thermometer muss die richtige Temperatur anzeigen und kleine Schwarmroboter müssen zu den Haselnussvorräten fahren und sie dort „essen“. Eine genaue Vorstellung der Regeln könnt ihr in einigen Wochen bei uns oder bereits jetzt auf der Eurobot-Website finden

Wir sind auf die neuen Herausforderungen gespannt und werden uns die beste Mühe geben, innerhalb der nächsten 6 Monate wieder tolle Roboter zu entwickeln.

Scrap Bot Challenge 2025

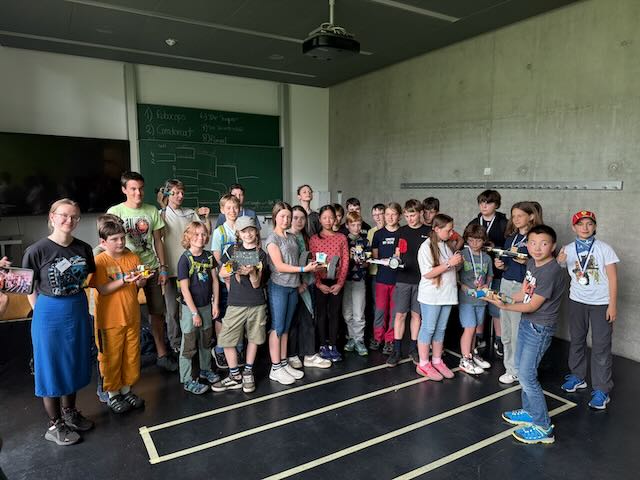
Für unser Team gehört die Weitergabe unseres Wissens und unserer Begeisterung für die Technik ganz klar mit dazu! Deshalb haben wir dieses Jahr einen Wettbewerb organisiert, bei dem Schüler*innen aus Dresden und Umgebung eigene kleine Roboter bauen konnten.

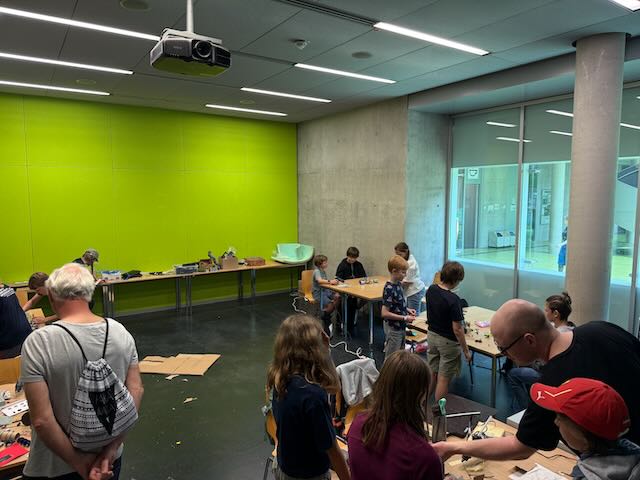
ScrapBot-Teilnehmer*innen und Betreuerin

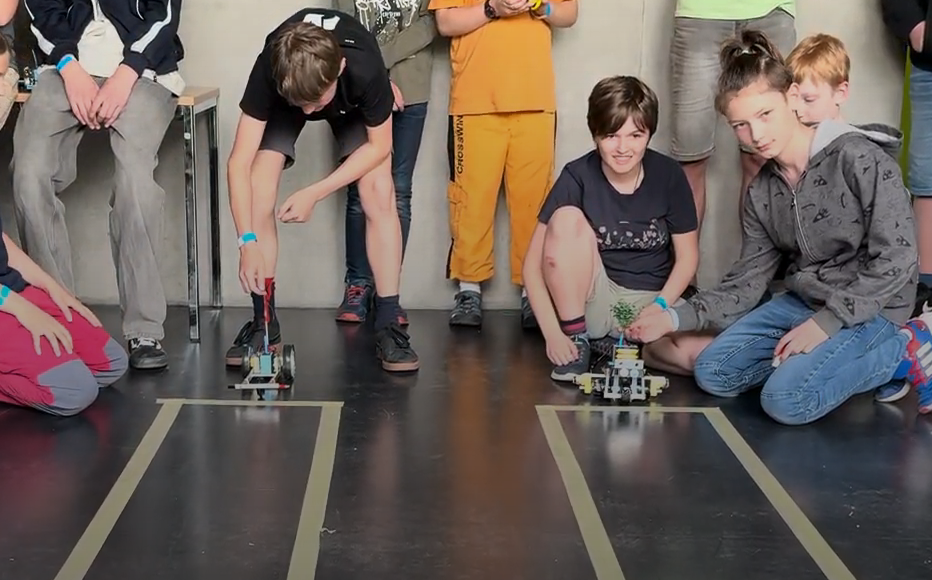
Innerhalb von drei Stunden haben die 27 Schüler*innen in Dreierteams aus einem Batteriepack, zwei Getriebemotoren und ganz viel Bastelmaterial versucht die Aufgabe zu lösen: geradeaus zu fahren, ohne die markierte Zone zu verlassen und als erstes im Ziel anzukommen. Nach Verkündung der Aufgabe folgte erst einiges Schmunzeln: das Ganze sei doch viel zu einfach und man bräuchte doch niemals die vorgegebene Zeit. Nach der ersten Stunde und einigen Tests wurde jedoch festgestellt: ein bisschen Knobelei gehört doch dazu und der Erfindergeist wurde in den Köpfen geweckt. Verschiedene Arten von Rädern wurden ausprobiert, verschiedene Gewichte und Strategien. Während manche versucht haben, das Gewicht leicht und den Roboter klein zu halten, um möglichst schnell im Ziel anzukommen, um sich Fehler erlauben zu können, haben andere lieber auf „Slow and Steady“ gesetzt.

Eine von zwei Bastelzonen

Am Ende hatten die neun Teams Roboter, die genau so unterschiedlich waren, wie die Teamnamen- ein großer Roboter beim Team „The Big Glitter Wheels“ bis zum minimalgroßen Roboter der „Robocops“

Wettbewerb

Nebenbei wurde außerdem der nationale Eurobot-Wettbewerb abgehalten- die Schüler*innen konnten also nicht nur selbst basteln, sondern uns und den anderen Eurobot-Teams bei Siegen, Niederlagen und natürlich ganz viel beim tüfteln zuschauen.

Vielen Dank an die Hochschulgruppe Turmlabor, die beim Betreuen und Basteln geholfen hat!

Mitmachen: ScrapBot-Challenge 2025

Du interessierst dich für Technik und möchtest mal herausfinden, wie ein Ingenieur denkt? Am 3. und 4. Mai kannst du in die Welt der Robotik eintauchen! Neben coolen Projekten von unserer Universität, wie zum Beispiel Roboterhunden, kannst du beim nationalen Eurobot-Wettbewerb zuschauen. Hierbei treten Teams aus ganz Deutschland mit ihren Robotern gegeneinander an und versuchen so schnell wie möglich verschiedene Aufgaben auszuführen.
Nur zuschauen ist jedoch langweilig! Am 3. Mai kannst du selbst aktiv werden und deinen eigenen Roboter im Rahmen der ScrapBot-Challenge bauen.

Und keine Angst: Du benötigst keine Vorerfahrungen oder besonderes technisches Wissen – du erlernst alles was du benötigst spielerisch vor Ort.

Was ist die ScrapBotChallenge?

Bei der ScrapBot-Challenge könnt Ihr und euer Team selbst kreativ werden und aus Pappe, Heißkleber, zwei Motoren und was euch sonst noch einfällt einen eigenen Roboter bauen. Dieser wird im Anschluss in einer Challenge gegen die anderen Teams antreten. Die Challenge verraten wir euch jedoch erst vor Ort, damit niemand einen Vorteil hat.

Wie funktioniert die Challenge?

  1. Melde dich entweder einzeln oder in einem Team an. Bei einer Einzelanmeldung werden wir dir vor Ort deine Teamkameraden vorstellen
  2. Von 10:00 Uhr bis 13:00 Uhr könnt ihr alle Materialien vor Ort nutzen, um euren ScrapBot zu bauen. Ihr könnt jederzeit eine Mittagspause einlegen und euch stärken.
  3. Tretet in einer Challenge gegen die anderen Teams an und kämpft euch zum ScrapBot-Meister hoch!

Um Verpflegung vor Ort sowie Bastelmaterialien kümmern wir uns! Ihr könnt jedoch gerne kleine Figuren o.ä. mitbringen, um euren Roboter zu verschönern.

Für jeden Teilnehmer wird es am Ende eine Teilnahmeurkunde sowie einen kleinen Goodiebag geben! Außerdem dürft ihr eure Roboter als Andenken auch mit nach Hause nehmen.

Wie läuft das Robotik Wochenende ab?

3. Mai:

Von 11:00 Uhr bis 18:00 Uhr könnt ihr den Eurobot-Teams bei den Vorrunden zuschauen, bei denen die Roboter erstmals gegeneinander antreten.
Von 10:00 Uhr bis 15:00 Uhr findet parallel die ScrapBot-Challenge statt – inklusive großem Finale und Siegerehrung im Anschluss!

Von 10:00 Uhr bis 18:00 Uhr könnt ihr einige Robotik-Projekte unserer Fakultät bewundern und euch im ASCII-Cafe im Gebäude Getränke und kleine Stärkungen holen.
Für eine Mittagsverpflegung sorgen wir zwischen 11:30 Uhr und 13:30 Uhr.

4. Mai:

15:00 Uhr bis 16:30 Uhr könnt ihr beim Finale des deutschen Eurobots zuschauen! Hierbei kämpfen die Teams um die Qualifikation für den internationalen Eurobot Wettbewerb.

Anmeldung:

Bitte melde dich unter einem der folgenden Links an. Jedes Team besteht aus drei Personen:

Einzelanmeldung Teamanmeldung

Fülle in der E-Mail Vorlage die entsprechenden Felder aus und hänge bitte die folgende Einwilligung unterschrieben an.

Wir melden uns anschließend bei dir.

Wir freuen uns schon auf dich!

Lange Nacht der Wissenschaften 2024

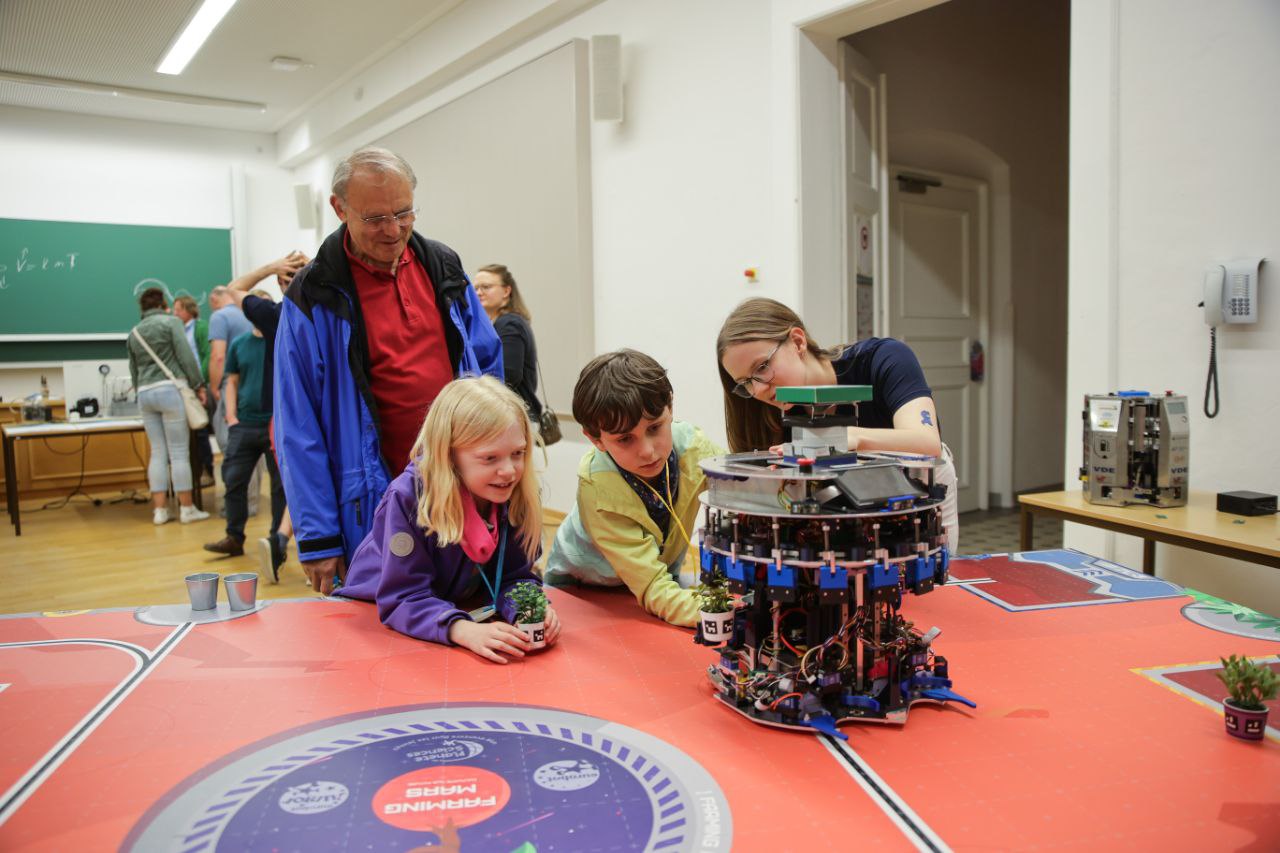
Auch dieses Jahr hat die TU Dresden zur Langen Nacht der Wissenschaften am 14. Juni wieder ihre Türen für Interessierte geöffnet. Gemeinsam haben die verschiedenen Fakultäten ein tollen Programm für Schülerinnen und Schüler zusammengestellt- das können wir uns natürlich nicht entgehen lassen! Im Görges-Bau konnte man dieses Jahr unseren Roboter Marl°E und seine Marienkäfer kennenlernen.
Das Highlight dieses Jahr war für unsere jungen Gäste vorgesehen: jeder konnte einmal mit hinter unsere Spielplatte gehen und von dort aus einen oder mehrere Marienkäfer starten.
Außerdem konnte man einige Funktionen unseres Roboters einmal selbst ausprobieren und ihn mit Pflanzen füttern oder den Revolver drehen lassen. Damit die Vielzahl der diesjährigen Aktoren für alle einmal deutlich wurde, gab es eine besondere „Strategie“, die unser Roboter fuhr. In tanzenden Bewegungen führ er zur Musik des singenden Lichtbogens vom Nachbar-Exponat über den Tisch und bewegte Ärmchen, Greifer und Revolver.

Wir bedanken uns bei allen, die bei uns vorbei geschaut haben und freuen uns darauf, auch nächstes Jahr wieder mit interessanten Robotern begeistern zu dürfen.

Foto von Matthias Popp © Netzwerk „Dresden – Stadt der Wissenschaften“

Saisonabschlussgrillen 2024


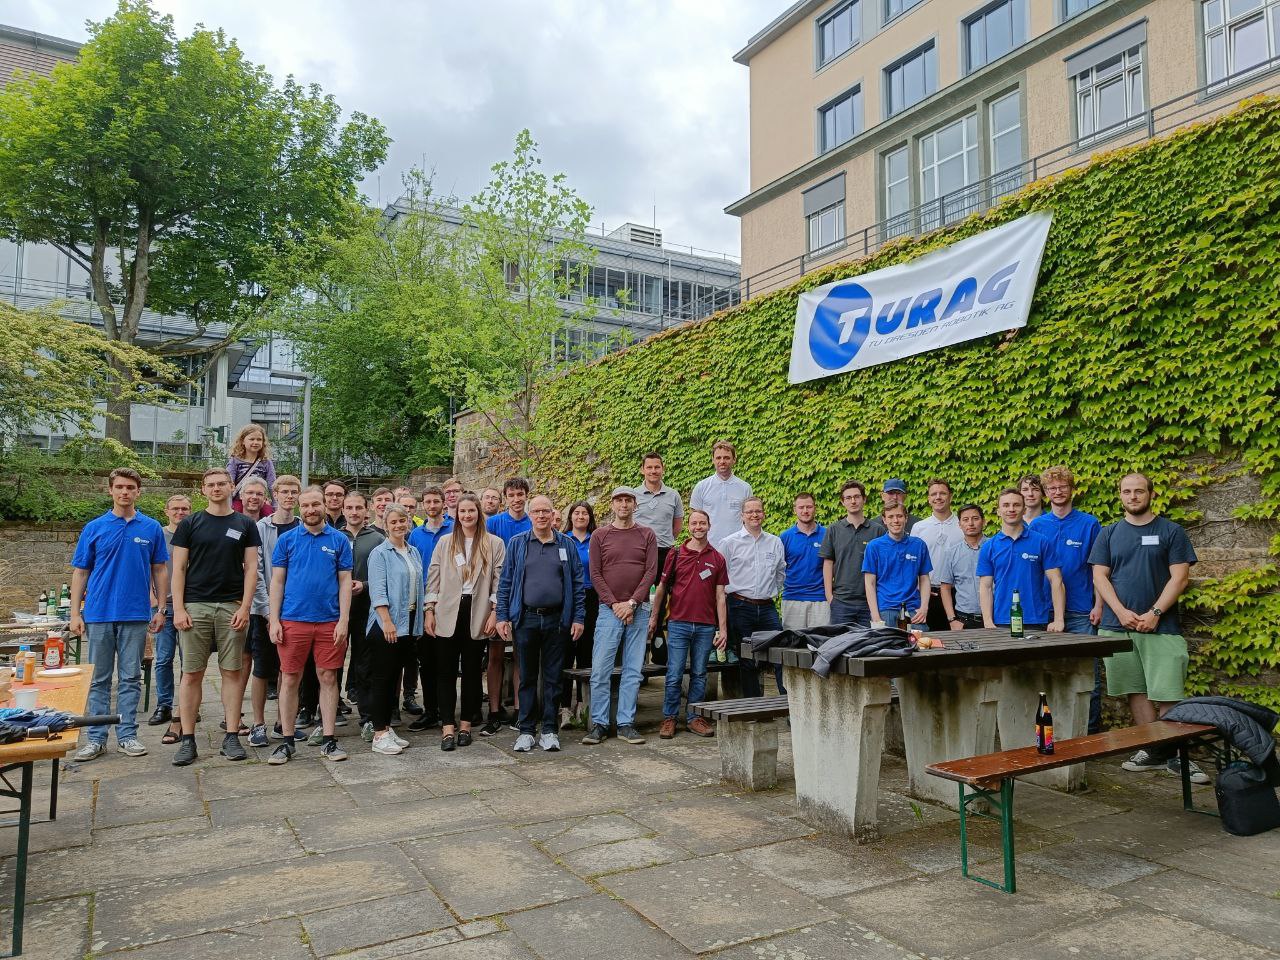
Auch in diesem Jahr hat die TURAG ihr traditionelles Abschlussgrillen veranstaltet. Dies ist sowohl eine Belohnung für unsere Roboterbauer, als auch die Möglichkeit uns persönlich bei unseren Unterstützern zu bedanken. Nach ausführlichen Labortouren und regem fachlichen Austausch konnten sich alle bei zum Glück gutem Wetter und leckerem Essen besser kennenlernen.

Wir haben uns über das zahlreiche Erscheinen von Unterstützern und Alumni gefreut und hoffen auf eine erfolgreiche Eurobot 2025 Saison!

„Farming Mars“- Swiss Eurobot

Vom 26.-28. Mai fand der Swiss Eurobot in Yverdon-les-Bains statt. Da wir unsere Fehler, die beim deutschen Eurobot aufgetreten sind, beseitigen konnten und das System nochmal ausreichend testen konnten, sind wir mit viel Zuversicht losgefahren. Unser Pech haben wir jedoch in die Schweiz mitgenommen. Bereits auf der Fahrt ist uns aufgefallen, dass wir unsere Eigenbarke vergessen haben. Diese haben wir früher für unsere Ultraschallsysteme verwendet, brauchen sie jedoch immer noch, um die Größenrichtlinien unseres Roboters einzuhalten. Zum Glück ließ sich das Problem recht gut beheben: ein simples Ersatzteil wurde konstruiert und die Veranstalter in der Schweiz wurden angefragt, ob sie möglicherweise über Nacht einen 3D Druck anwerfen können.

Am Samstag sind wir bereits recht früh zum Veranstaltungsort gefahren und haben unseren Arbeitsplatz eingerichtet. Anschließend wurde sich mit den anderen Teams über die Umsetzung der Aufgaben ausgetauscht und der Veranstaltungsort erkundet.

Als wir unseren Roboter vor der Homologation, in der geprüft wird, ob unser Roboter dem Regelwerk entspricht, angeschaltet haben, ist Unglück Nummer zwei passiert. Die Metallkette von unserem Startstift ist in die Öffnung auf dem Roboter gerutscht und lag auf dem offenliegenden Mainboard. Beim anschalten des Roboters kam es dadurch zu einem Kurzschluss, welchen ein Großteil unserer Elektronik leider nicht überlebt hat. Dadurch wurde der Samstag leider nicht damit verbracht, unseren Roboter fahren zu lassen, sondern damit Kabel umzulöten.

Am Abend waren wir jedoch wieder startbereit! Die meisten Probleme konnten behoben werden. Lediglich der Motortreiber unseres Revolvers konnte nicht repariert werden, wodurch wir nur noch Pflanzen schieben und die Solarzellen drehen konnten.
Obwohl wir so eingeschränkt waren, konnten wir trotzdem gut und zuversichtlich Punkte erzielen und haben bis zu 94 Punkte in einer Runde erreicht (vgl.: 150 Punkte ist ein sehr gutes Ergebnis).

Als schließlich die Finalrunden erreicht waren, haben wir es sogar geschafft, uns ins Mittelfeld durchzukämpfen. Im Finale selbst kam es jedoch schließlich zu Unglück Nummer drei. Unsere Marienkäfer wurden mit Wackelaugen ausgestattet. Eines dieser Augen ist im Finale plötzlich auf das eine Rad gefallen, wodurch einer unserer Schwarmroboter nicht seinen Weg gefahren ist, sondern abgelenkt wurde und in den anderen Marienkäfern gelandet ist. Damit hat für uns leider der Wettbewerb geendet und wir haben mit einem 6. Platz abgeschlossen.

Auch wenn wir damit nicht die erhoffte Platzierung erreicht haben, sind wir sehr stolz darüber, wie gut wir mit den aufgetretenen Problemen umgegangen sind. Wir konnten sehr viel dazulernen und sind als Team enger zusammengewachsen. Mit den neu dazugewonnenen Erfahrungen sind wir zuversichtlich, das die kommende Saison unter dem Motto „The Show Must Go On“ gut meistern werden.
Farming Mars- Unser Bot „Marl°E“

Mitte September hat für uns eine neue spannende Saison unter dem Motto „Farming Mars“ begonnen. Damit die TURAG-Astronauten bei ihrer Ankunft auf dem kahlen Planeten gut versorgt sind, hat unser Roboter die wichtige Aufgabe bekommen, diesen zu bepflanzen und eine gute Lebensgrundlage zu schaffen.

Dafür sollen kleine Plastikpflanzen in Übertöpfe platziert und anschließend in „Gewächshäusern“ abgestellt werden.  Die Pflanzen sollen natürlich auch wachsen und Früchte tragen. Dafür sollen kleine Schwarmroboter getarnt als Marienkäfer diese „bestäuben“. Eine genaue Erklärung der Regeln findet ihr jedoch unter unserem letzten Beitrag.

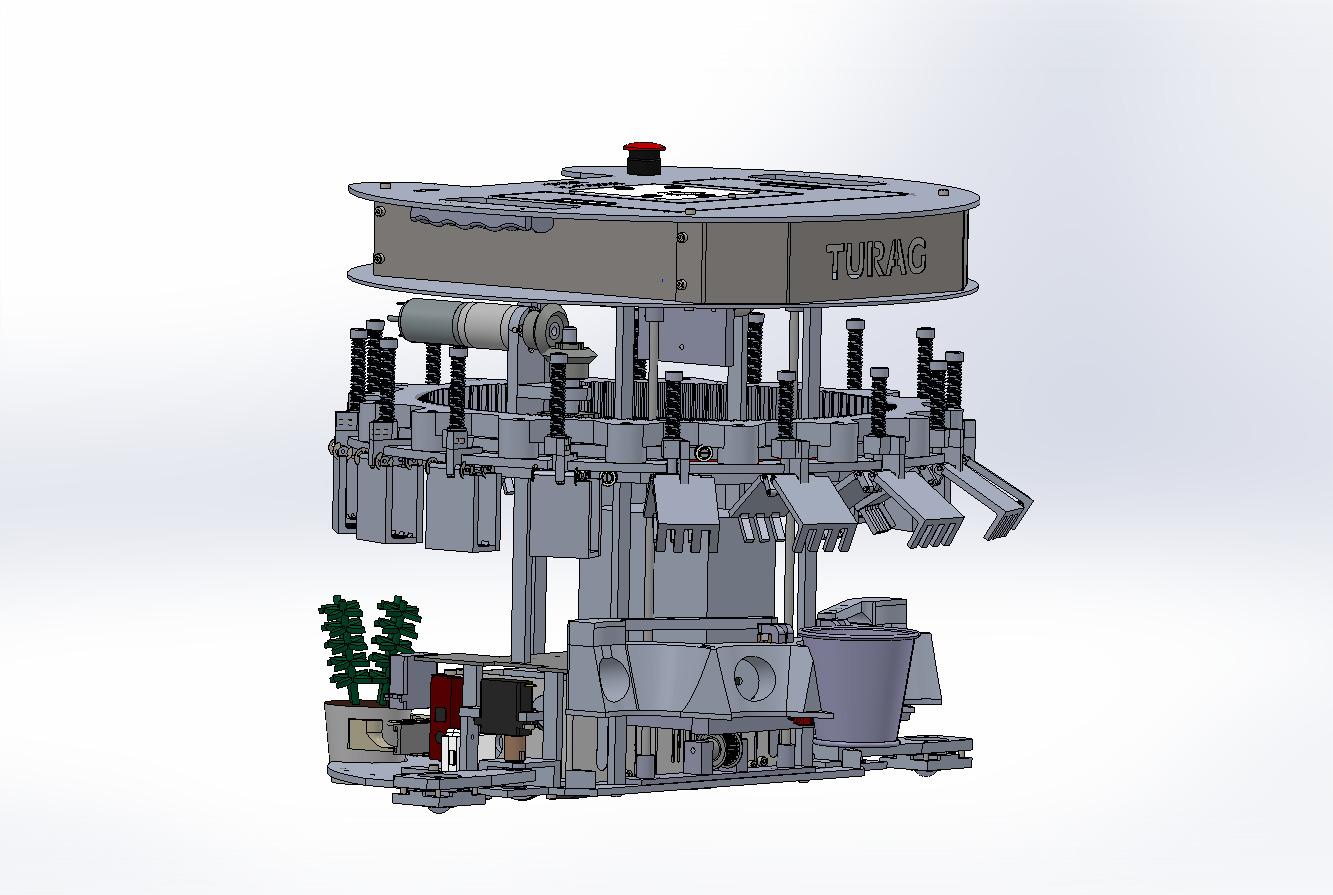
Nach vielen Wochen der Ideenfindung und -diskussion, langen Prototyping-Nächten und natürlich viel Koffein ist schließlich unser Bot „Marl°E“ entstanden:

Dieser sammelt über zwei individuelle Greifer die Pflanzen ein und fährt sie über einen Fahrstuhl in unseren Revolver. Darin können insgesamt 16 Pflanzen gespeichert werden. Zusätzlich ermöglicht uns dieser das Sortieren der zwei Pflanzenarten. Auf der gegenüberliegenden Seite ist ein Kamm, über den wir die Töpfe mittels Elektromagneten aufsammeln und festhalten können. Da die Gewächshäuser beziehungsweise „Planter“ hinter dem Rand des Spielfeldes liegen, kann dieser Kamm angehoben und über den Rand gefahren werden. Die Töpfe inklusive Pflanzen werden anschließend darin fallen gelassen. Dabei müssen wir jedoch aufpassen – umgekippte Pflanzen können nicht wachsen und bringen deshalb keine Punkte.
Zusätzlich wird es bei uns noch vier Marienkäfer gleicher Bauart geben. Die Aufgabe der Schwarmroboter ist es, zu den Gewächshäusern zu fahren und jeweils eine Pflanze zu berühren. Dafür setzen sie sich aus einem Fahrwerk und zwei Ärmchen zur Flächenerweiterung zusammen.

Die Prototypen und das digitale Modell sagen, dass unsere Idee so funktioniert- im realen kann es jedoch ganz anders aussehen. Wir sind deshalb schon sehr gespannt, wie sich unser Bot und unsere Schwarmroboter im Frühjahr zusammengebaut und verkabelt verhalten werden!

EB24 – „Farming Mars“

 Die TURAG fliegt zum Mars! Mit der Veröffentlichung der Eurobot Beta-Spielregeln beginnt für uns die neue Saison unter dem Motto „Farming Mars“. Unsere Roboter werden die Oberfläche des roten Planeten auf die Ankunft der Menschen vorbereiten. Dafür sollen sie Pflanzen eintopfen, transportieren, sortieren und in sichere Gewächshäuser stellen.

Mehr Details zum Wettbewerb folgen mit der Veröffentlichung des finalen Regelwerks.

Sommeruni mit der TURAG

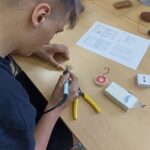
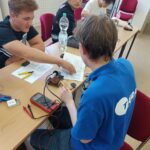
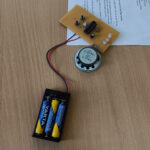
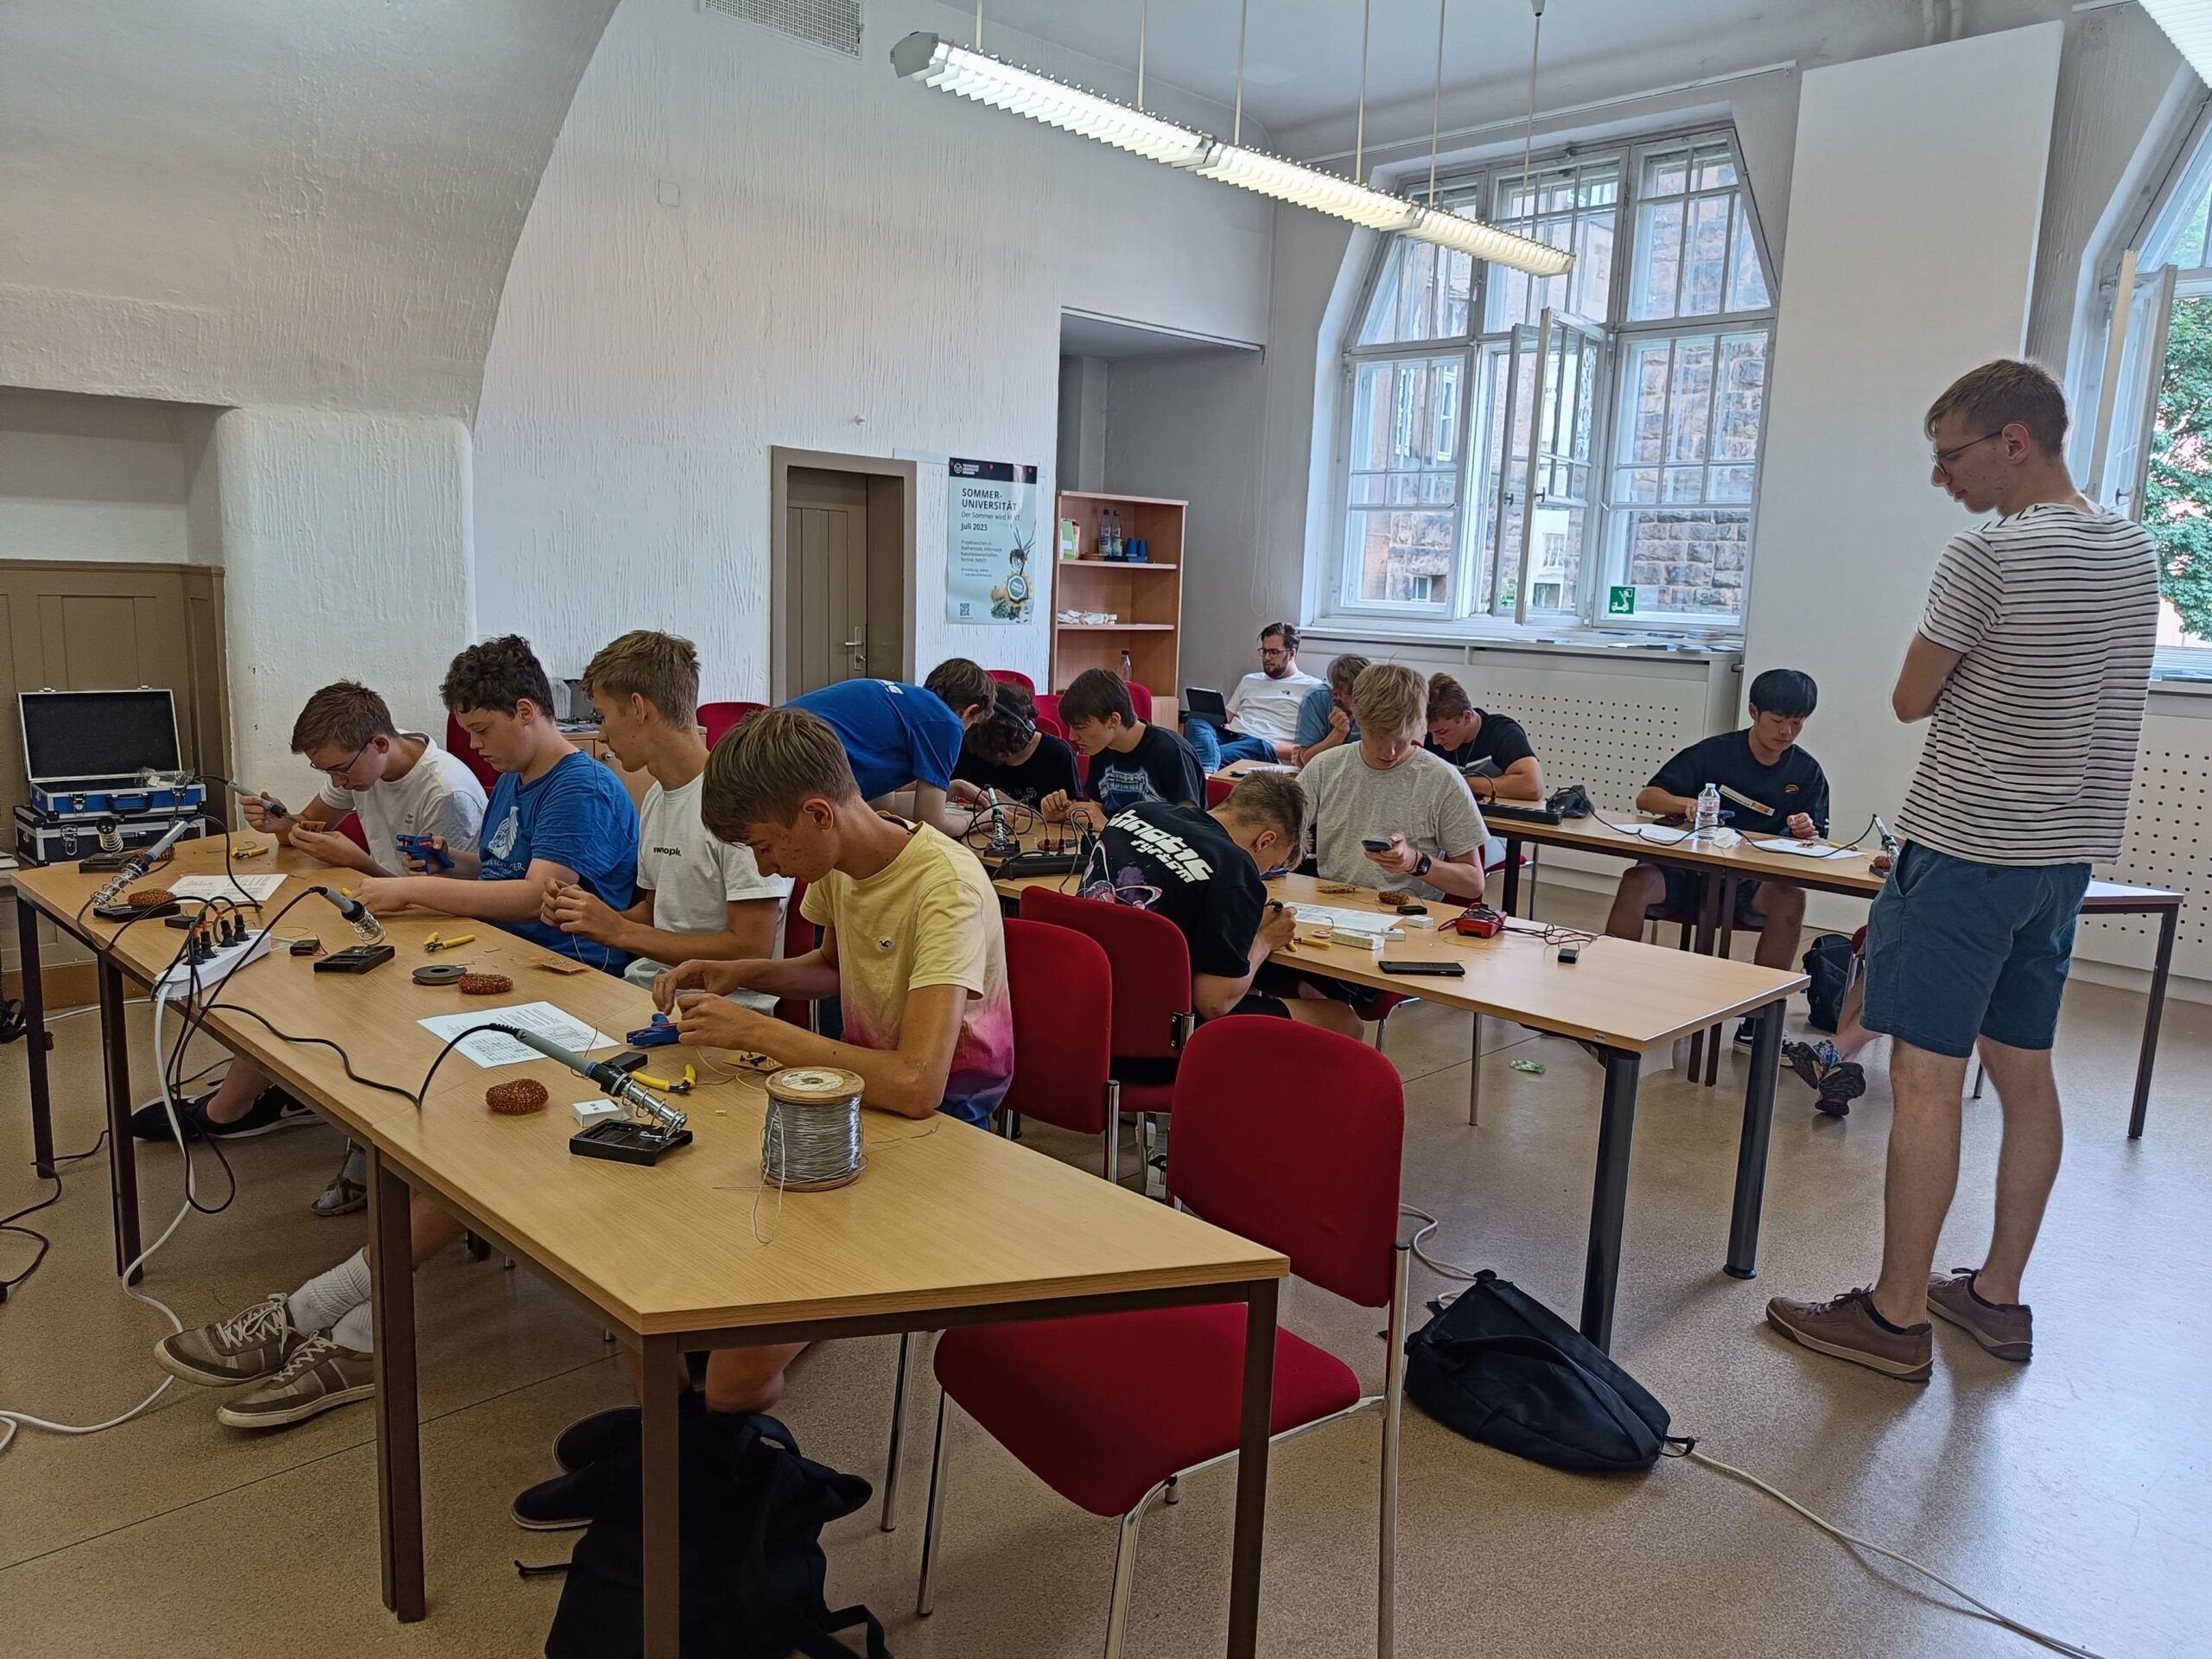
Vom 10. bis 14. Juli fand die Sommeruni an der TU Dresden statt. Dort können Schüler Einblicke in das universitäre Leben sammeln, indem sie an Instituts- und Laborführungen teilnehmen und sich mit Berufstätigen und Studenten austauschen. Dafür hat die TURAG am 13. Juli einen Lötworkshop angeboten, bei dem sich 12 interessierte Schüler einen Musikspieler bauen konnten.

Nach einem kurzen Vorstellung der TURAG und der mobilen Robotik ging es direkt ans Basteln.  Mit Hilfe einer Anleitung, des Schaltplans und engagierter TURAG Mitglieder haben die Schüler angefangen zu löten. Bereits zur Mittagszeit konnten wir das erste fertige Ergebnis aus der Ecke hören.

Nachdem alle ihr Projekt erfolgreich beendet hatten, gab es eine kurze Führung durch das Labor der TURAG.

Wir hoffen, im nächsten Semester einige Schüler an unserer Fakultät wiederzufinden und ihre Begeisterung für die Elektrotechnik geweckt zu haben.